在辅助运动期间提供稳定的座椅支撑。
 帮助患者安全地通过合适的医院走廊。


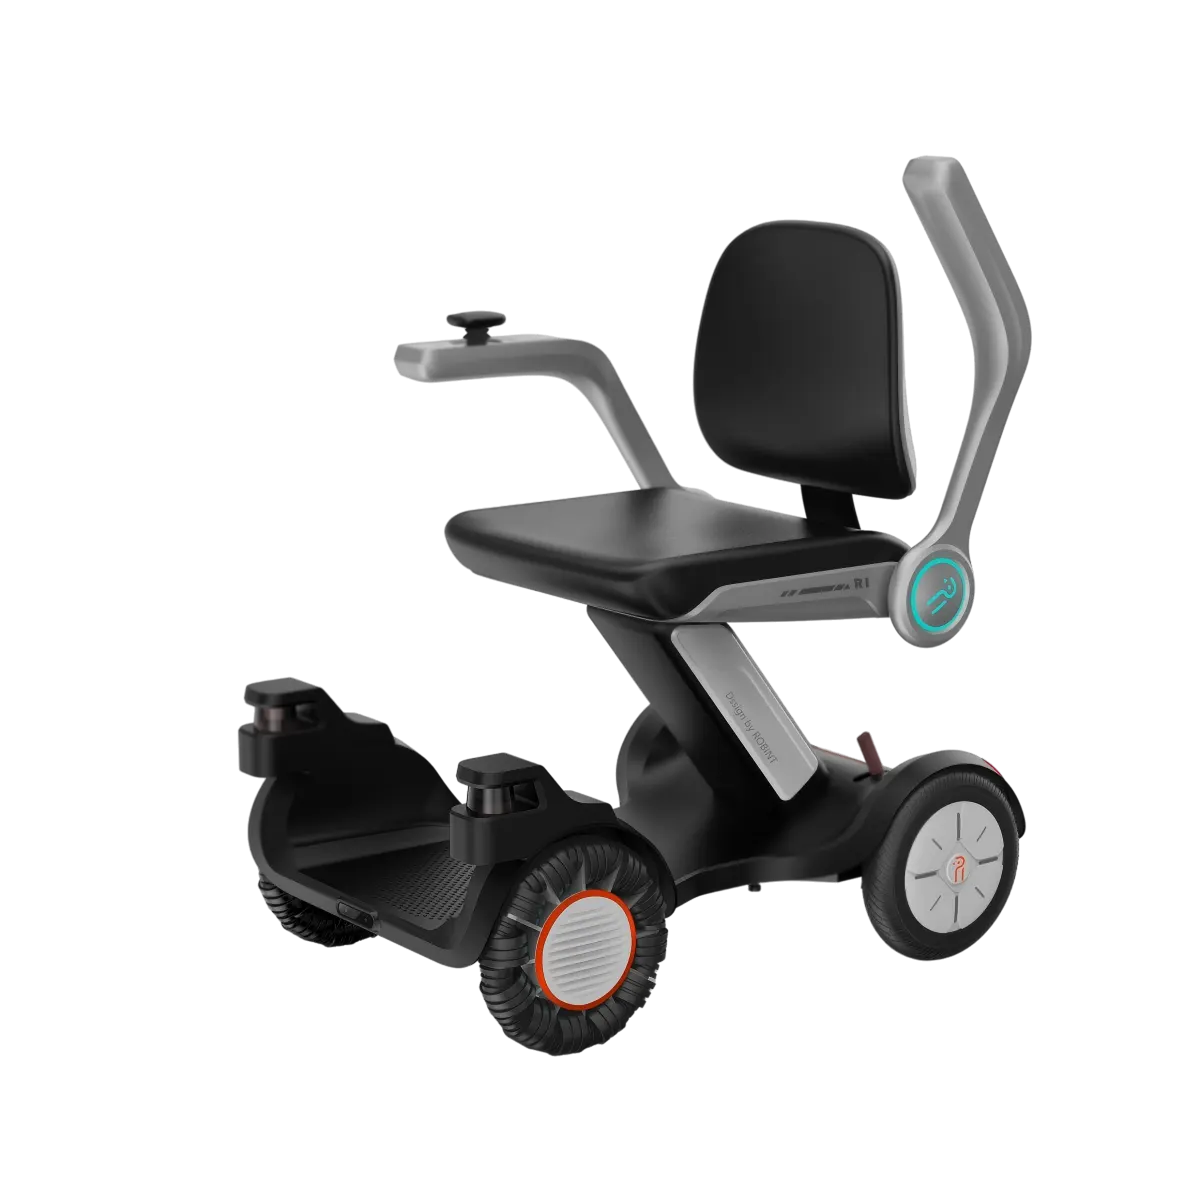
辅助室内移动
该机器人在平衡的底座上结合了支撑座椅,扶手控制,脚踏平台和驱动轮,可在准备好的路线上进行辅助移动。
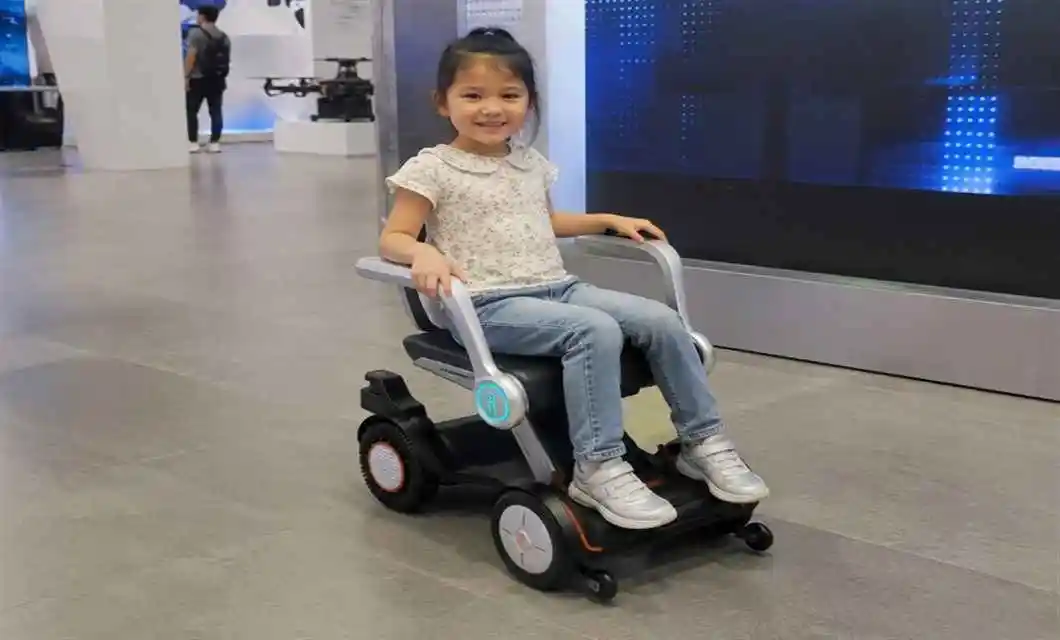 通过清晰的展览路线支持年轻参观者的座位移动。
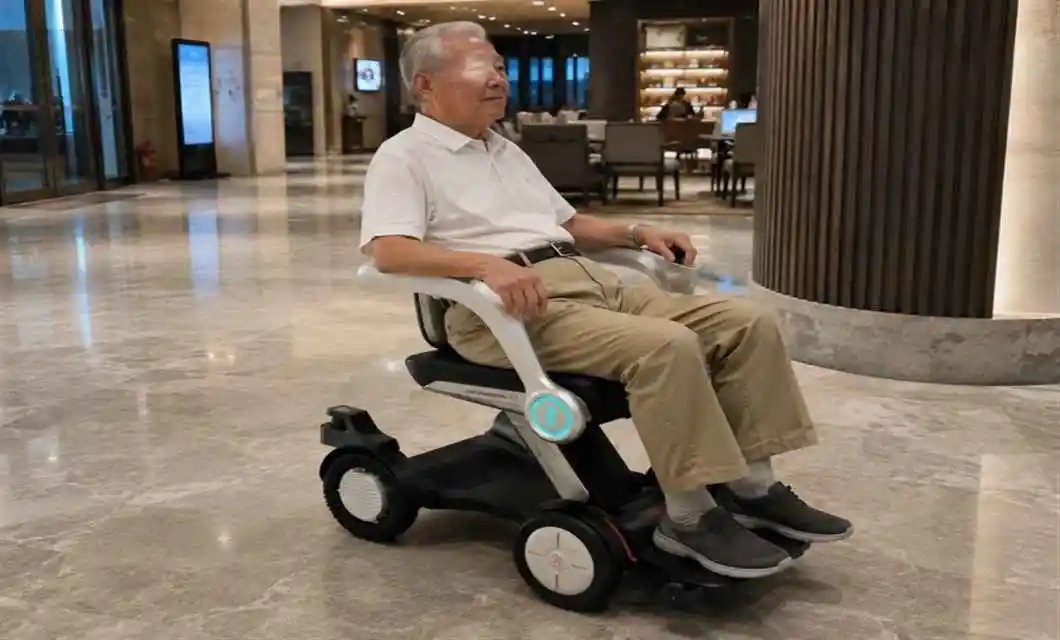 为老年客人在准备好的酒店大堂提供辅助移动。帮助患者安全地通过合适的医院走廊。
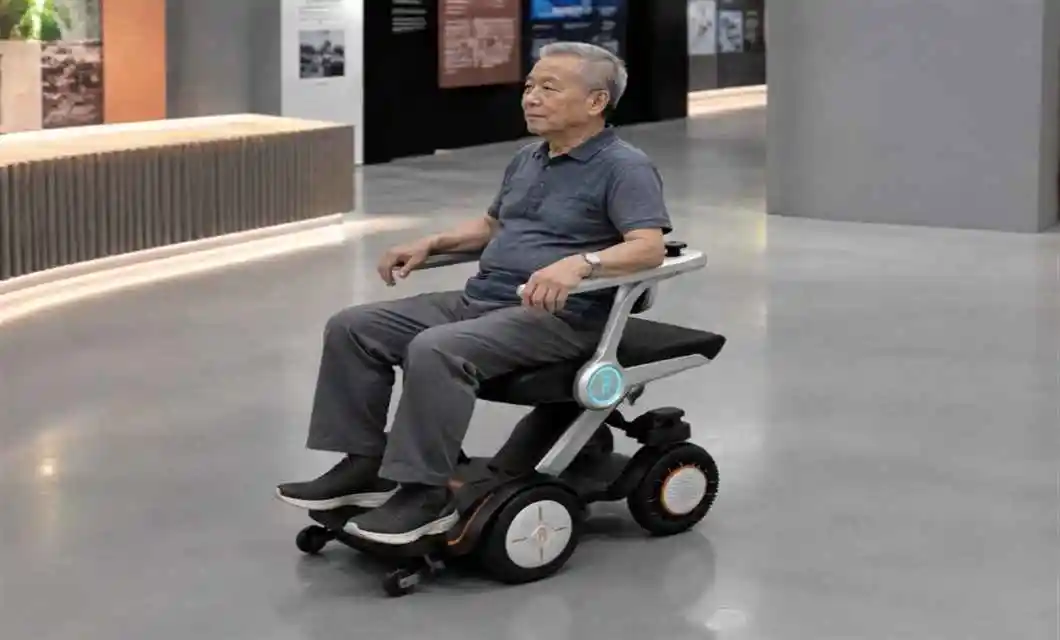 支持老年游客在准备好的公共展览区四处走动。通过清晰的展览路线支持年轻参观者的座位移动。为老年客人在准备好的酒店大堂提供辅助移动。
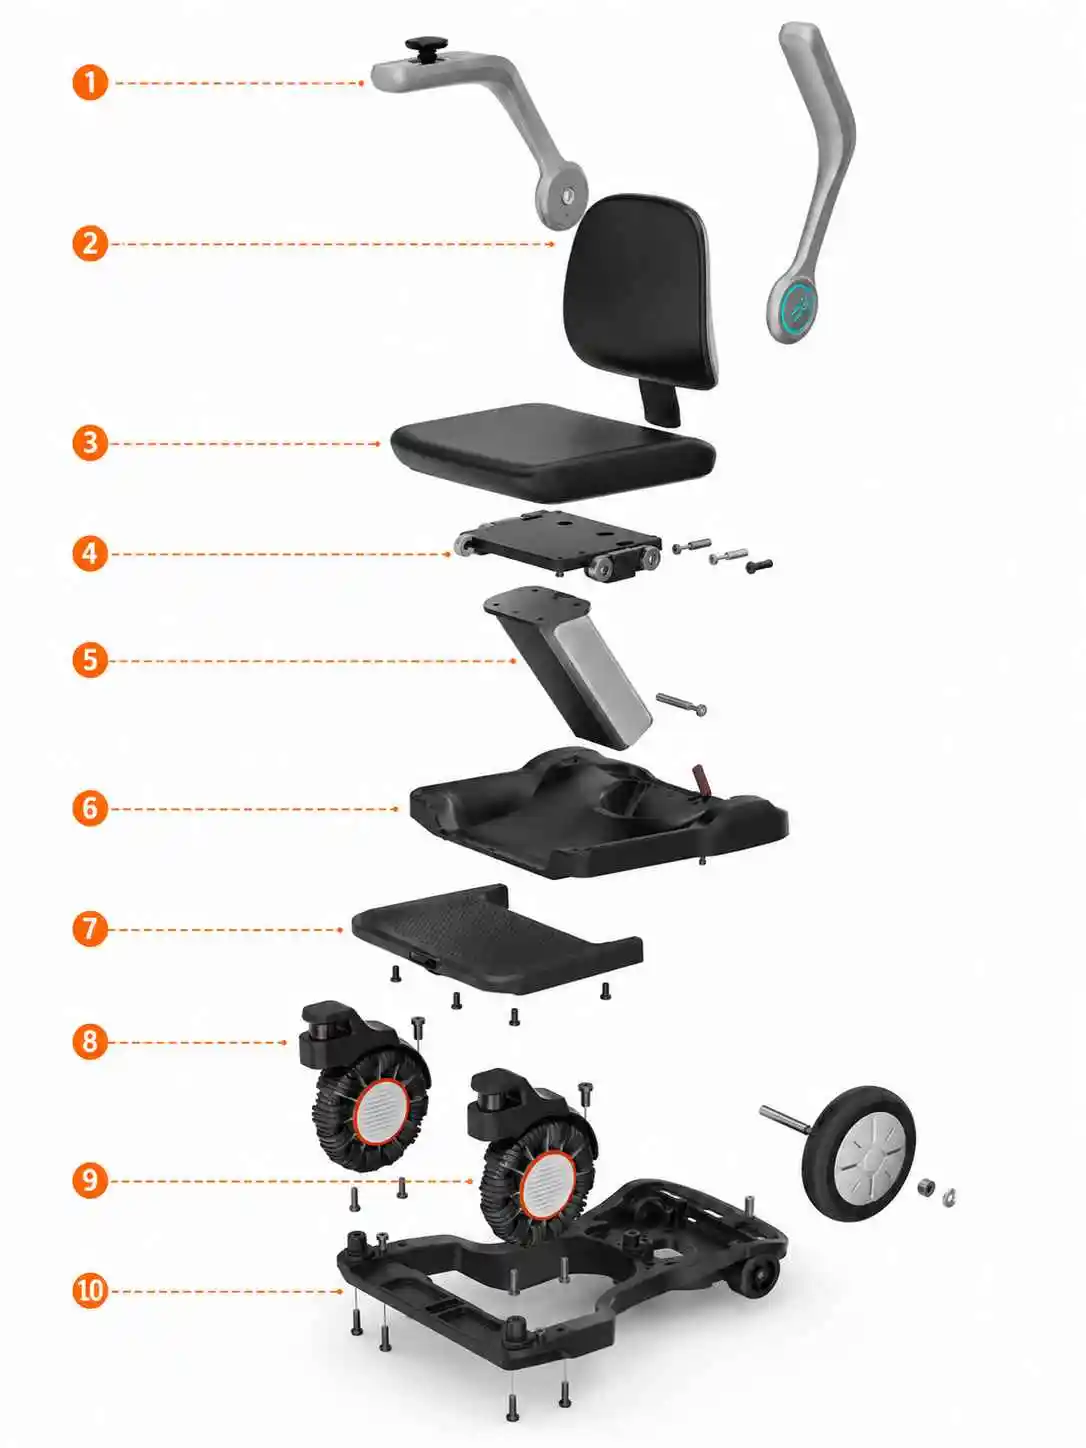
在辅助运动期间提供稳定的座椅支撑。
集成了易于操作的控件。
支持舒适的脚在旅行期间的位置。
动力轮在准备好的地板上提供受控的运动。
支持路线感知和辅助导航。
通过集成界面显示操作信息。
平衡底座支撑座椅和驱动部件。
它设计用于在准备好的室内路线上辅助座位移动。
在地板和路线条件合适的清晰室内区域使用。
座椅、控制装置、脚踏平台和电动底座支持常规运动。
平衡的底盘、驱动轮和导航模块支持操作。
使用前检查路线、地板、电池、控制装置和操作空间。
 简要说明