ให้การสนับสนุนนั่งที่มั่นคงในระหว่างการเคลื่อนไหวช่วย
 ช่วยให้ผู้ป่วยเดินทางอย่างปลอดภัยผ่านทางเดินในโรงพยาบาลที่เหมาะสม


ช่วยความคล่องตัวในร่ม
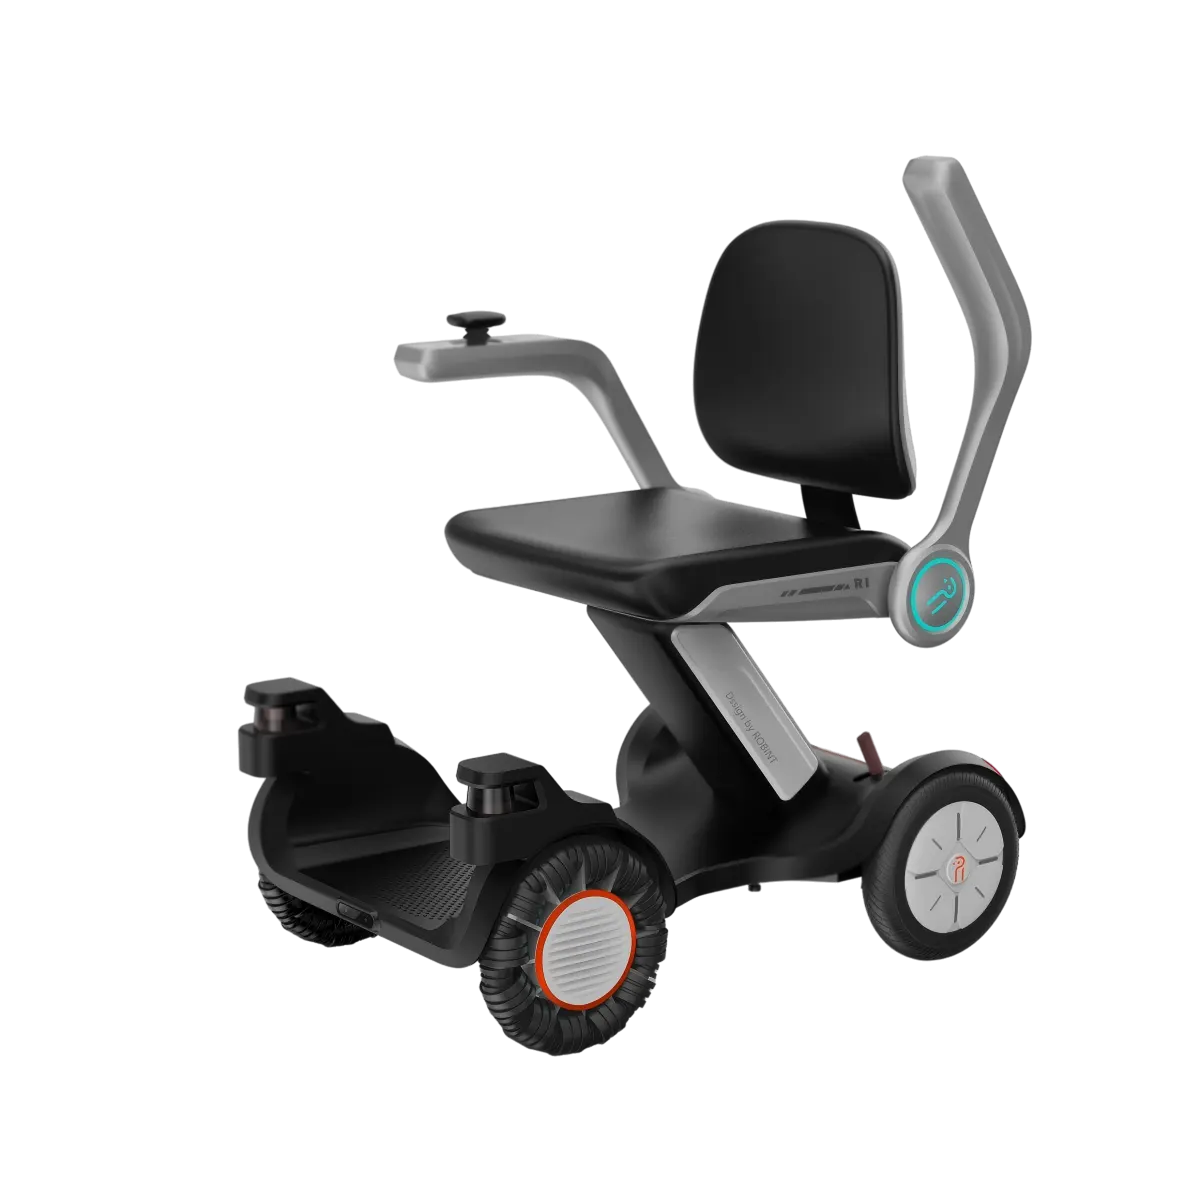
หุ่นยนต์รวมที่นั่งที่รองรับการควบคุมที่เท้าแขนแพลตฟอร์มเท้าและล้อไดรฟ์บนฐานที่สมดุลสำหรับการเคลื่อนไหวช่วยในเส้นทางที่เตรียมไว้
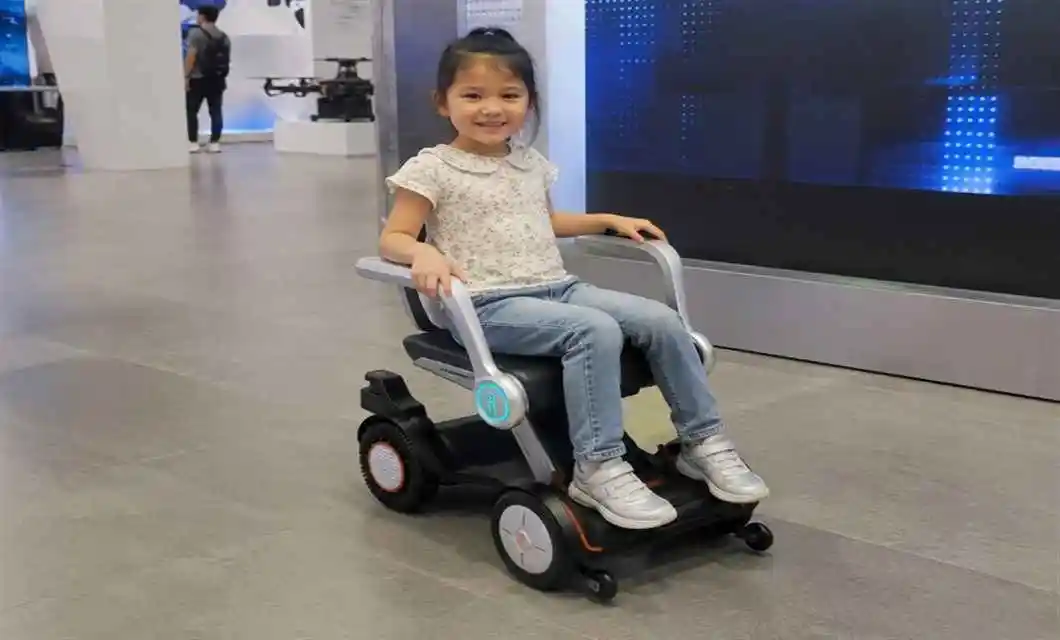 รองรับการเคลื่อนไหวนั่งสำหรับผู้เข้าชมหนุ่มผ่านเส้นทางนิทรรศการที่ชัดเจน
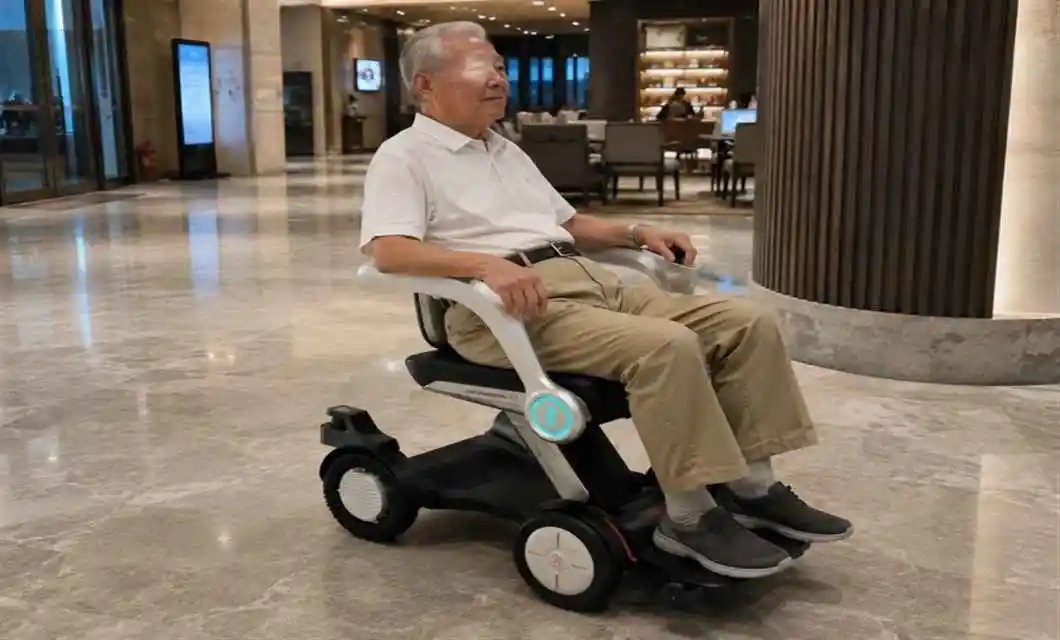 ให้การเคลื่อนไหวช่วยสำหรับแขกผู้สูงอายุในล็อบบี้ของโรงแรมที่เตรียมไว้ช่วยให้ผู้ป่วยเดินทางอย่างปลอดภัยผ่านทางเดินในโรงพยาบาลที่เหมาะสม
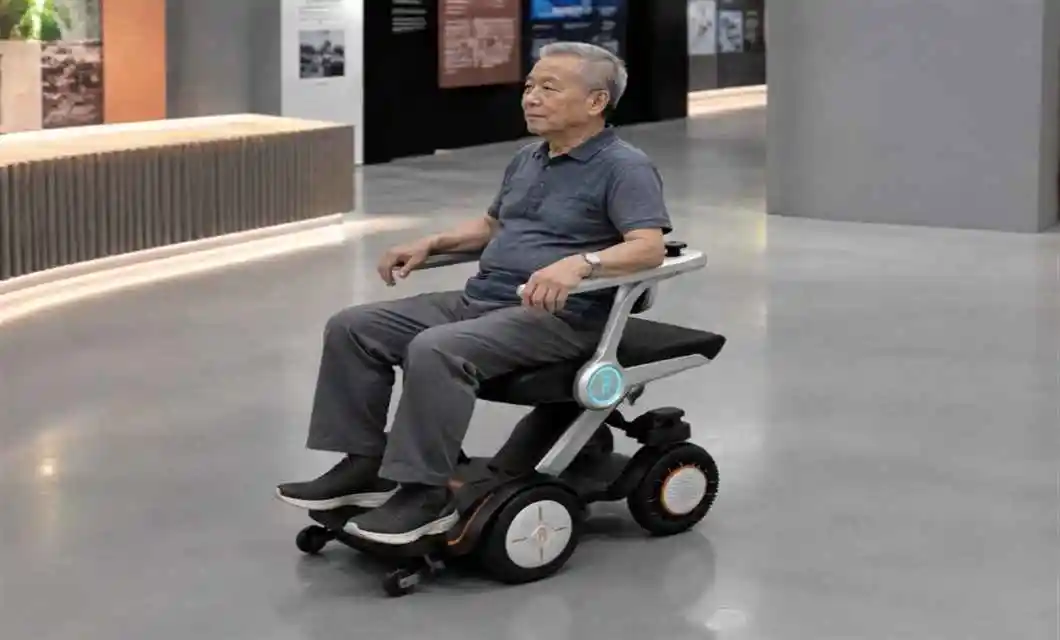 สนับสนุนผู้เข้าชมผู้สูงอายุย้ายไปรอบๆพื้นที่นิทรรศการสาธารณะที่เตรียมไว้รองรับการเคลื่อนไหวนั่งสำหรับผู้เข้าชมหนุ่มผ่านเส้นทางนิทรรศการที่ชัดเจนให้การเคลื่อนไหวช่วยสำหรับแขกผู้สูงอายุในล็อบบี้ของโรงแรมที่เตรียมไว้
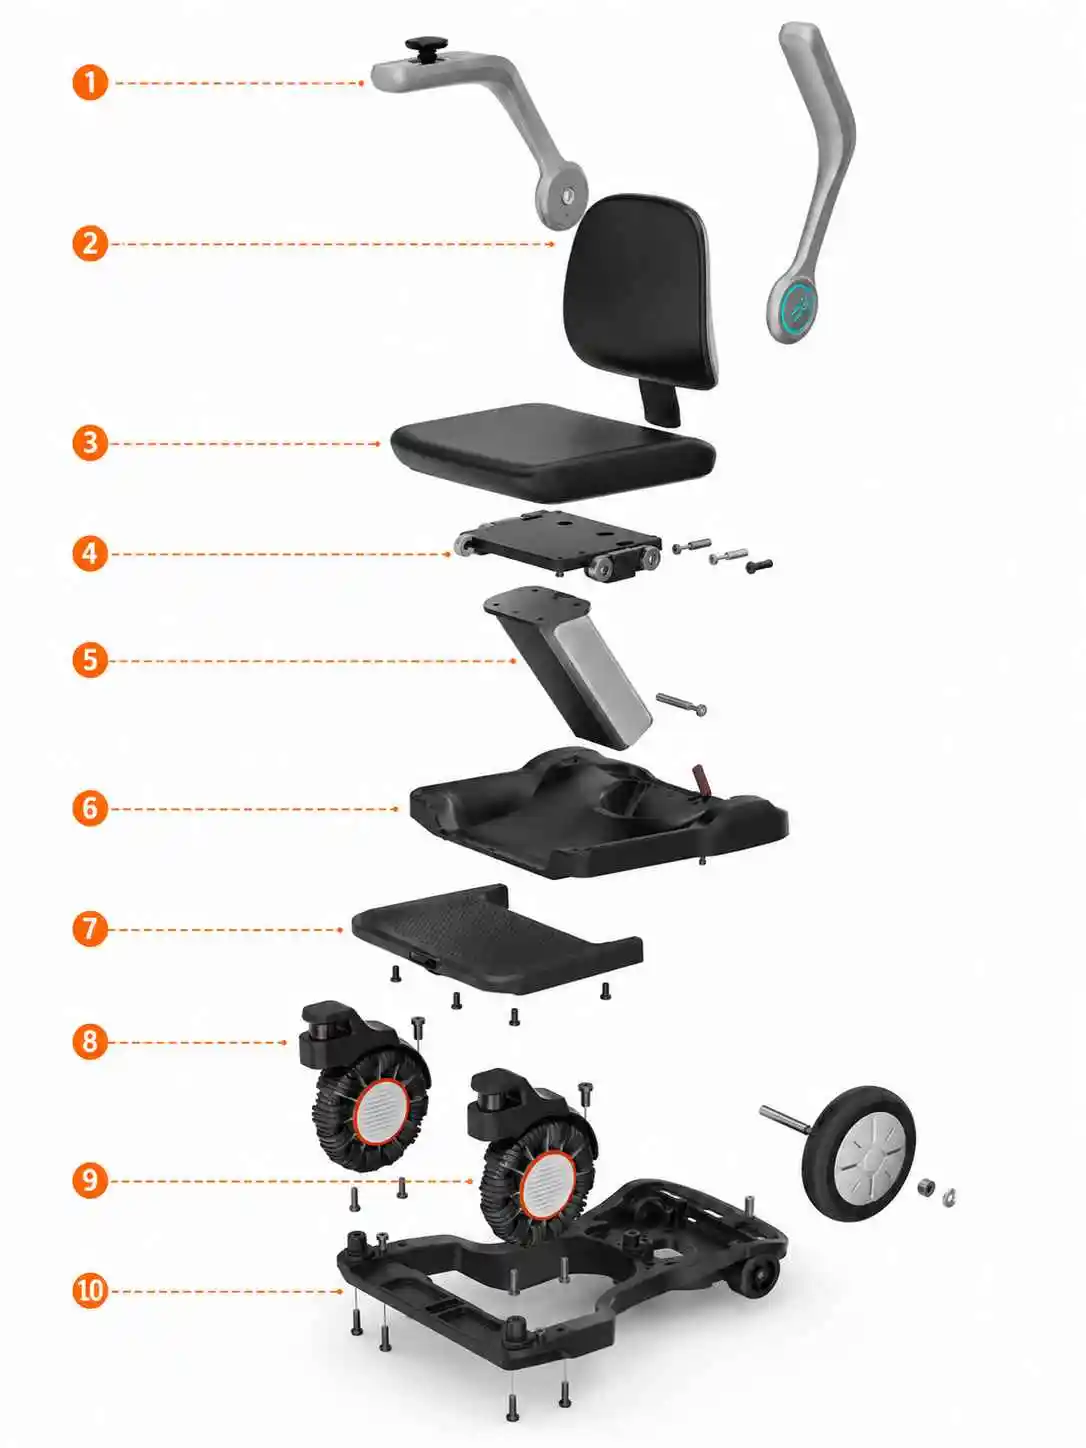
ให้การสนับสนุนนั่งที่มั่นคงในระหว่างการเคลื่อนไหวช่วย
รวมการควบคุมที่เข้าถึงได้เพื่อการใช้งานที่ง่าย
รองรับการวางเท้าที่สะดวกสบายระหว่างการเดินทาง
ล้อขับเคลื่อนให้การเคลื่อนไหวควบคุมบนพื้นที่เตรียมไว้
สนับสนุนการรับรู้เส้นทางและการนำทางช่วย
แสดงข้อมูลการทำงานผ่านอินเทอร์เฟซแบบบูรณาการ
ฐานสมดุลรองรับส่วนประกอบที่นั่งและไดรฟ์
ทีมงานของเราพร้อมให้คำแนะนำเกี่ยวกับรูปแบบผลิตภัณฑ์และแผนการจัดซื้อที่ดีที่สุดแก่คุณ
info@eascoutia.com400 158 5899มันถูกออกแบบมาสำหรับการเคลื่อนไหวนั่งช่วยในเส้นทางในร่มที่เตรียมไว้
ใช้ในพื้นที่ในร่มที่ชัดเจนซึ่งสภาพพื้นและเส้นทางมีความเหมาะสม
ที่นั่งการควบคุมแพลตฟอร์มเท้าและฐานขับเคลื่อนรองรับการเคลื่อนไหวเป็นประจำ
แชสซีที่สมดุลล้อไดรฟ์และโมดูลการนำทางรองรับการทำงาน
ตรวจสอบเส้นทางพื้นแบตเตอรี่การควบคุมและพื้นที่ใช้งานก่อนใช้งาน
 คำอธิบายแบบย่อ