ถังด้านหน้าและการเชื่อมโยงเดือยในรูปแบบปลายการทำงานสำหรับการโหลดการจัดลำดับและการขุด
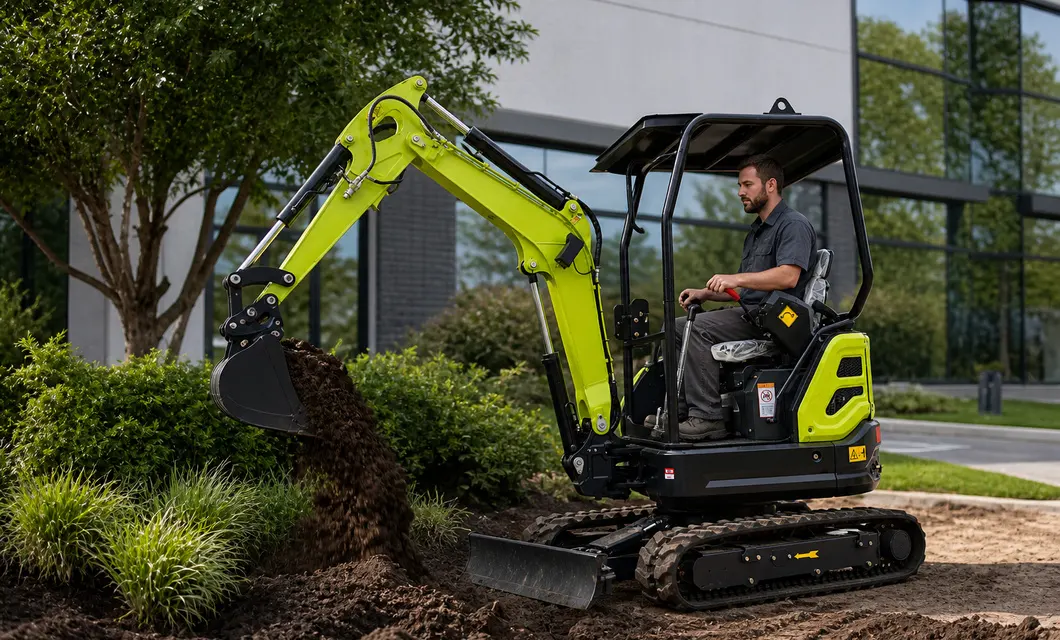 ขุดขุดทางเดินอเนกประสงค์


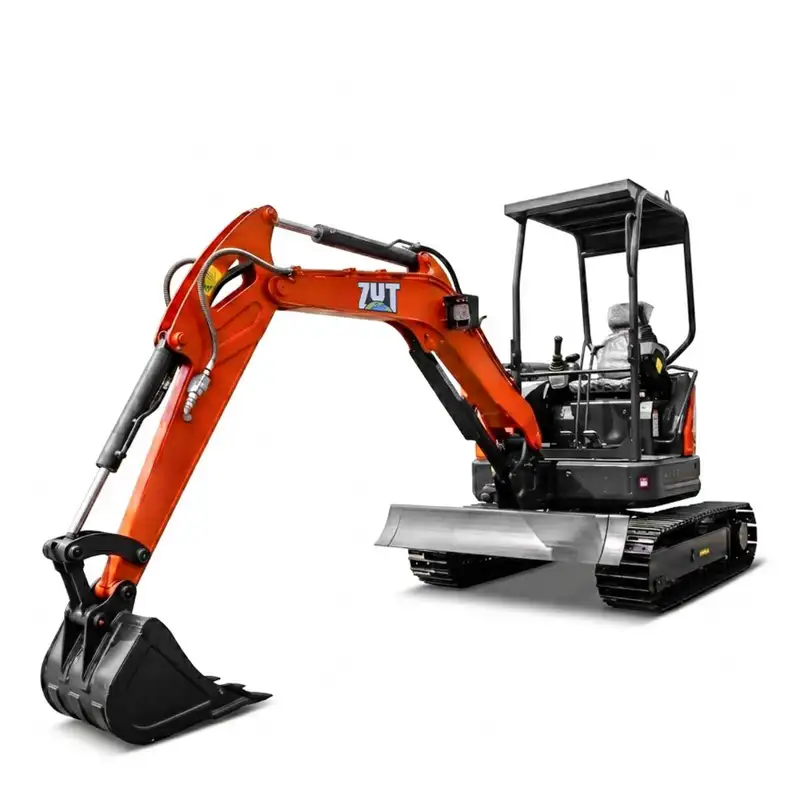
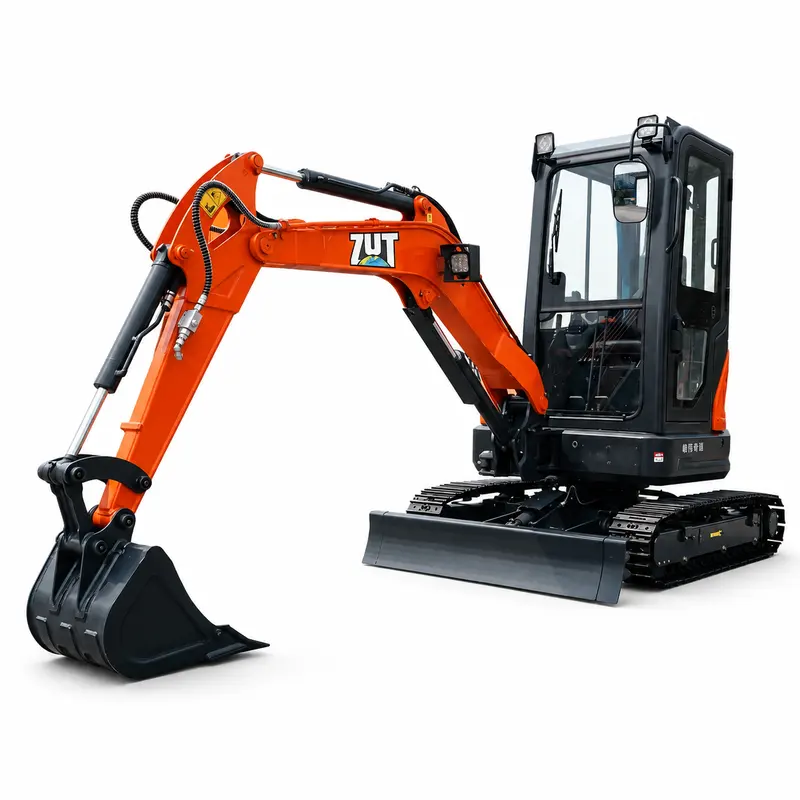
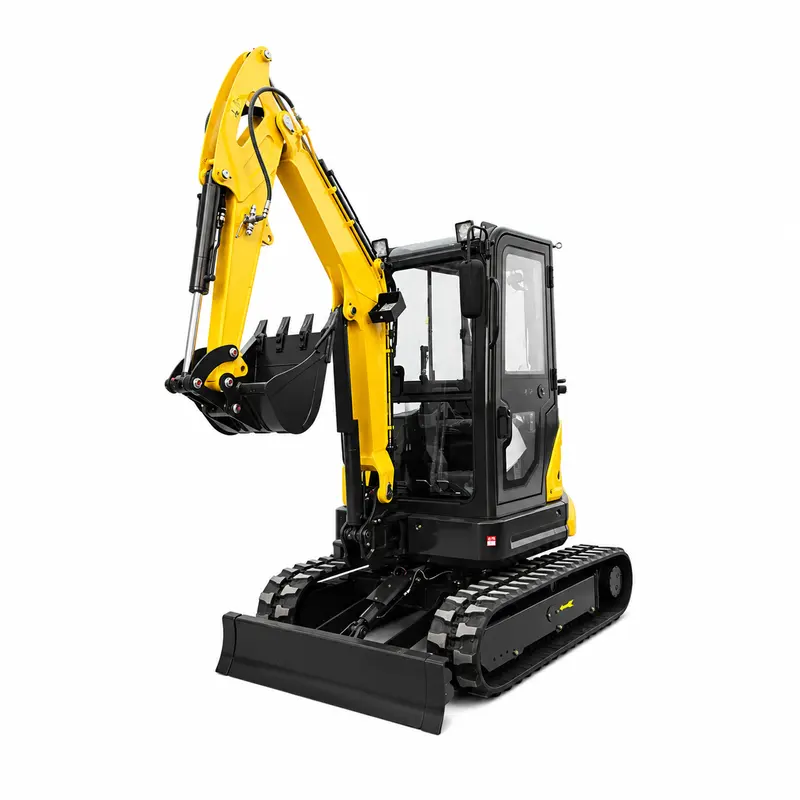
รถขุดตีนตะขาบขนาดเล็ก GW25
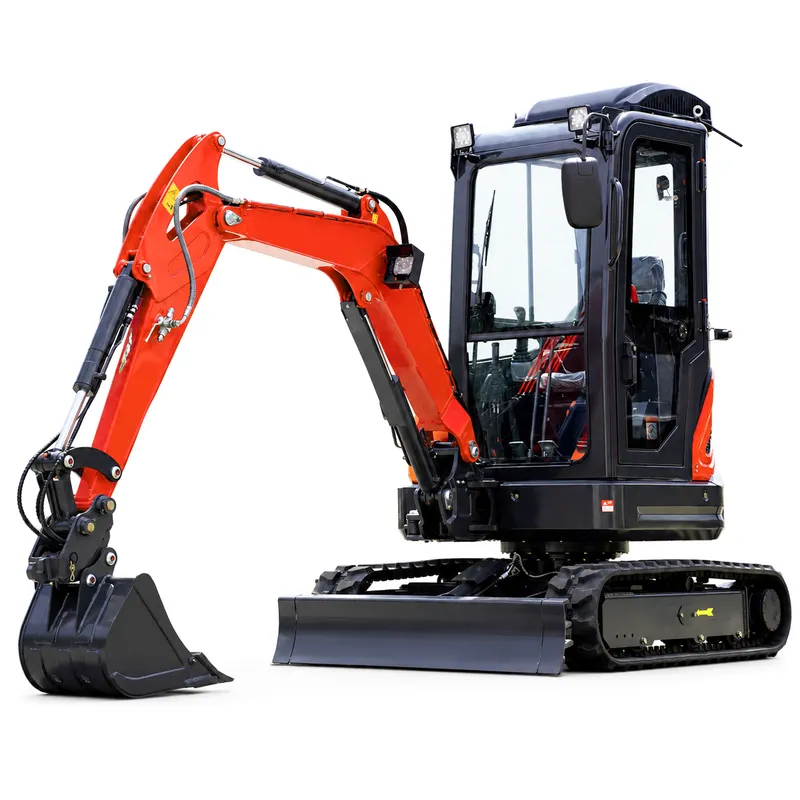
ฉากแอ็พพลิเคชันสี่ฉากแสดงการขุดที่ควบคุมข้างถนนเข้าถึงเตียงปลูกทางเดินบริการและขอบรากฐานตื้นในแต่ละการตั้งค่าเครื่องที่ติดตามยังคงอยู่บนพื้นดินที่มั่นคงในขณะที่ผู้ประกอบการนั่งใช้แขนก้องและถังเพื่อลบหรือวางดินหลวมกับการมองเห็นใกล้รอบขอบทำงาน
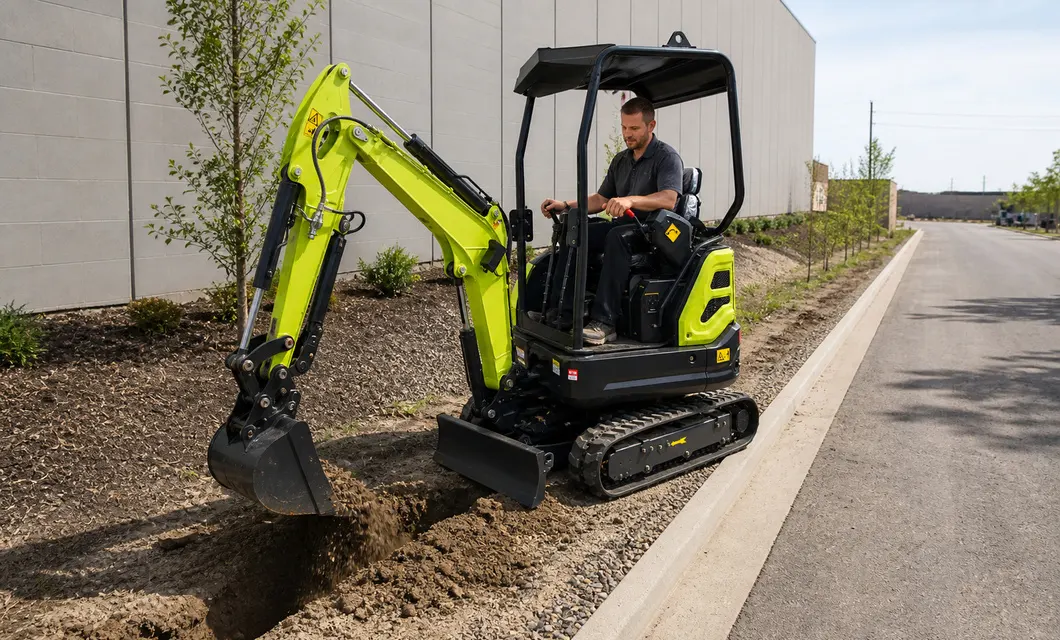 ร่องระบายน้ำที่สะอาด
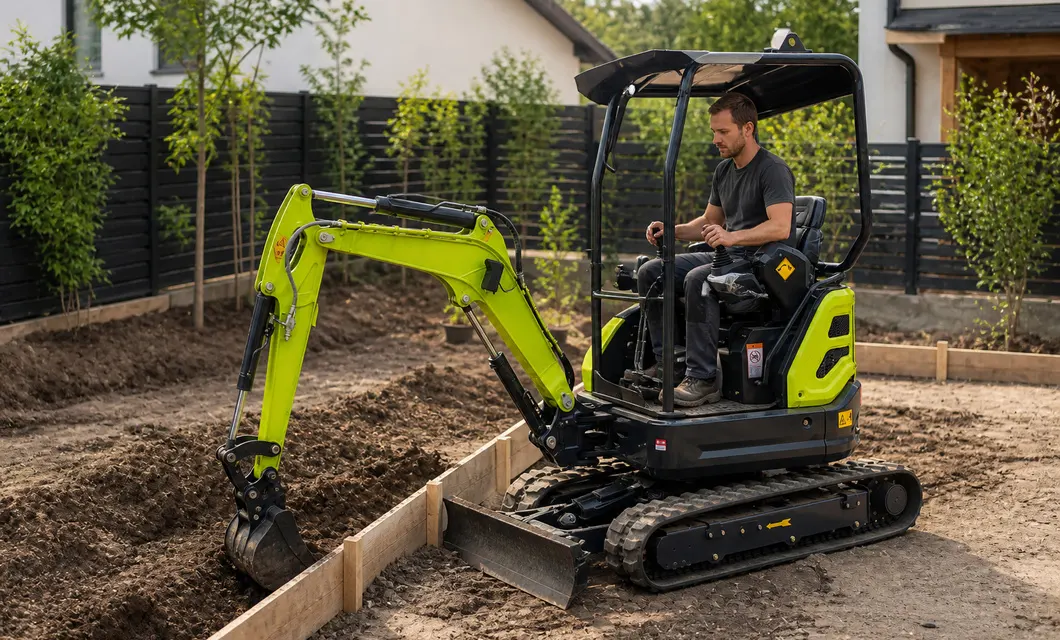 การสร้างดินแนวนอนขุดขุดทางเดินอเนกประสงค์
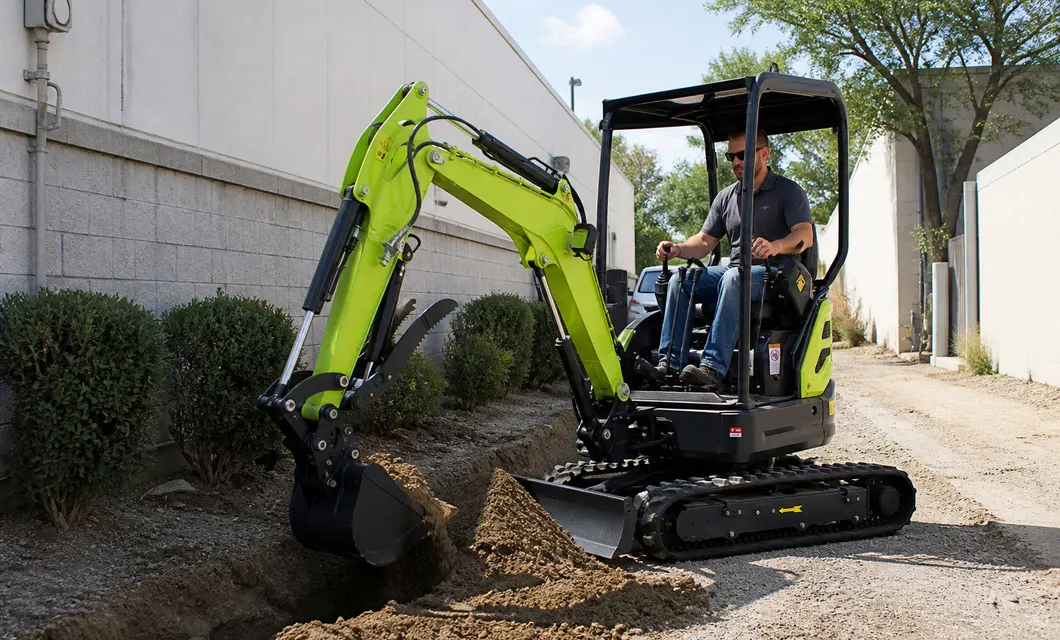 ขุดขอบรองพื้นร่องระบายน้ำที่สะอาดการสร้างดินแนวนอน
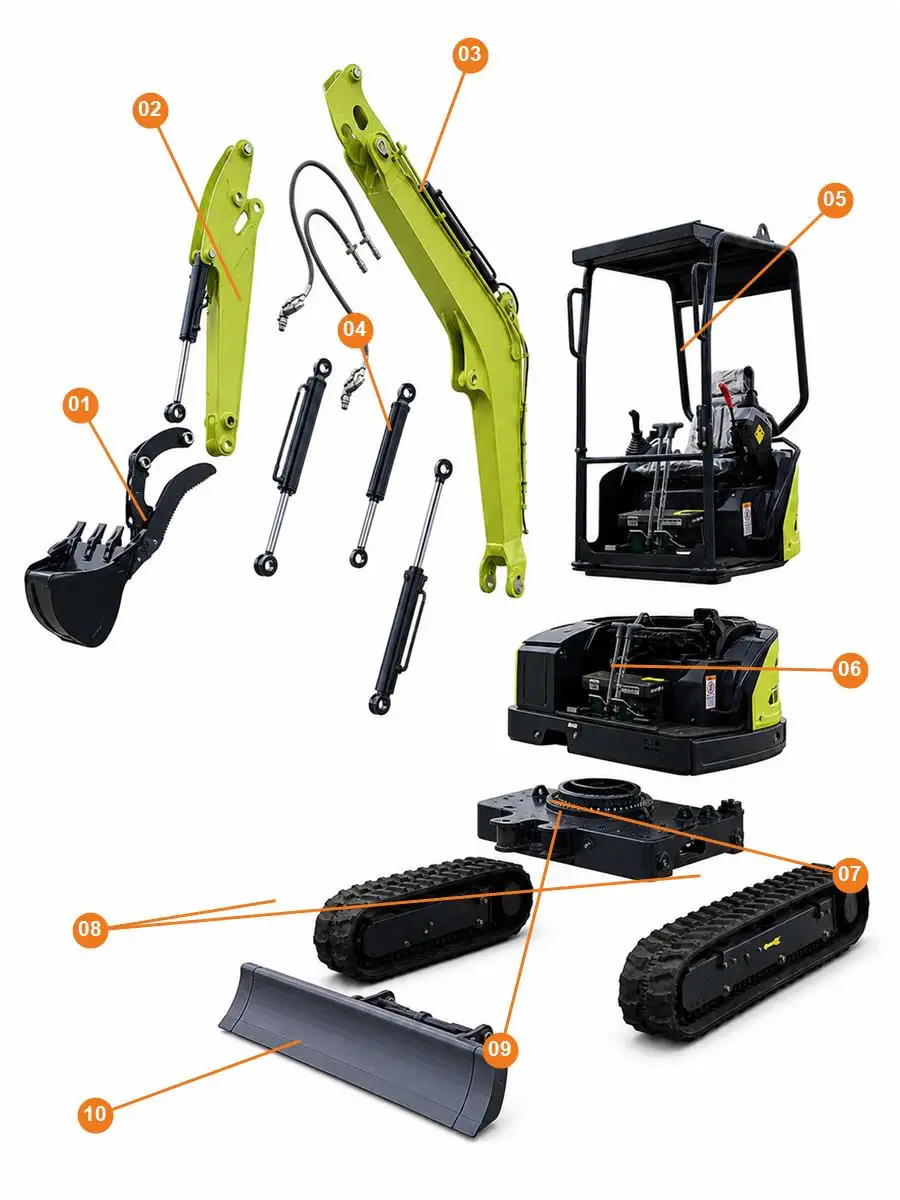
ถังด้านหน้าและการเชื่อมโยงเดือยในรูปแบบปลายการทำงานสำหรับการโหลดการจัดลำดับและการขุด
แขนกระบวยสีเขียวดำเนินการเชื่อมโยงถังและช่องแรงไฮดรอลิสำหรับการควบคุมการขุดเข้าถึง
บูมหลักยกและวางแขนในขณะที่รักษาทิศทางเครื่องด้านหน้าหันหน้าไปทาง
กระบอกสูบที่สัมผัสและท่อช่วยกระตุ้นข้อต่อบูมแขนและถังสำหรับการเคลื่อนไหวที่ประสานกัน
หลังคาป้องกันที่นั่งและการควบคุมในรูปแบบสถานีเปิดที่มีการเข้าถึงที่ชัดเจนและการมองเห็นไปข้างหน้า
ร่างกายส่วนบนสีดำล้อมรอบอุปกรณ์ที่มองเห็นได้และปรับสมดุลสิ่งที่แนบมาด้านหน้าในระหว่างการขุด
ฐานวงสวิงแบบวงกลมเชื่อมต่อกับร่างกายส่วนบนกับเฟรมล่างและรองรับการหมุนโครงสร้างส่วนบน
00:39
01:24สาธิตเครื่องจริงที่ชัดเจนของการเคลื่อนไหวที่สำคัญเพื่อให้ผู้ซื้อเข้าใจความสามารถได้อย่างรวดเร็ว
เรามีการจัดซื้ออุปกรณ์แบบรวมศูนย์ทดสอบข้อมูลและตัวเครื่องจากนั้นจึงเผยแพร่รุ่นที่ผ่านการตรวจสอบของเราคุณจะได้เส้นทางที่สั้นลงจาก “อาจใช้ได้” ไปสู่ใบเสนอราคาที่ทีมของคุณสามารถนำไปดำเนินการได้
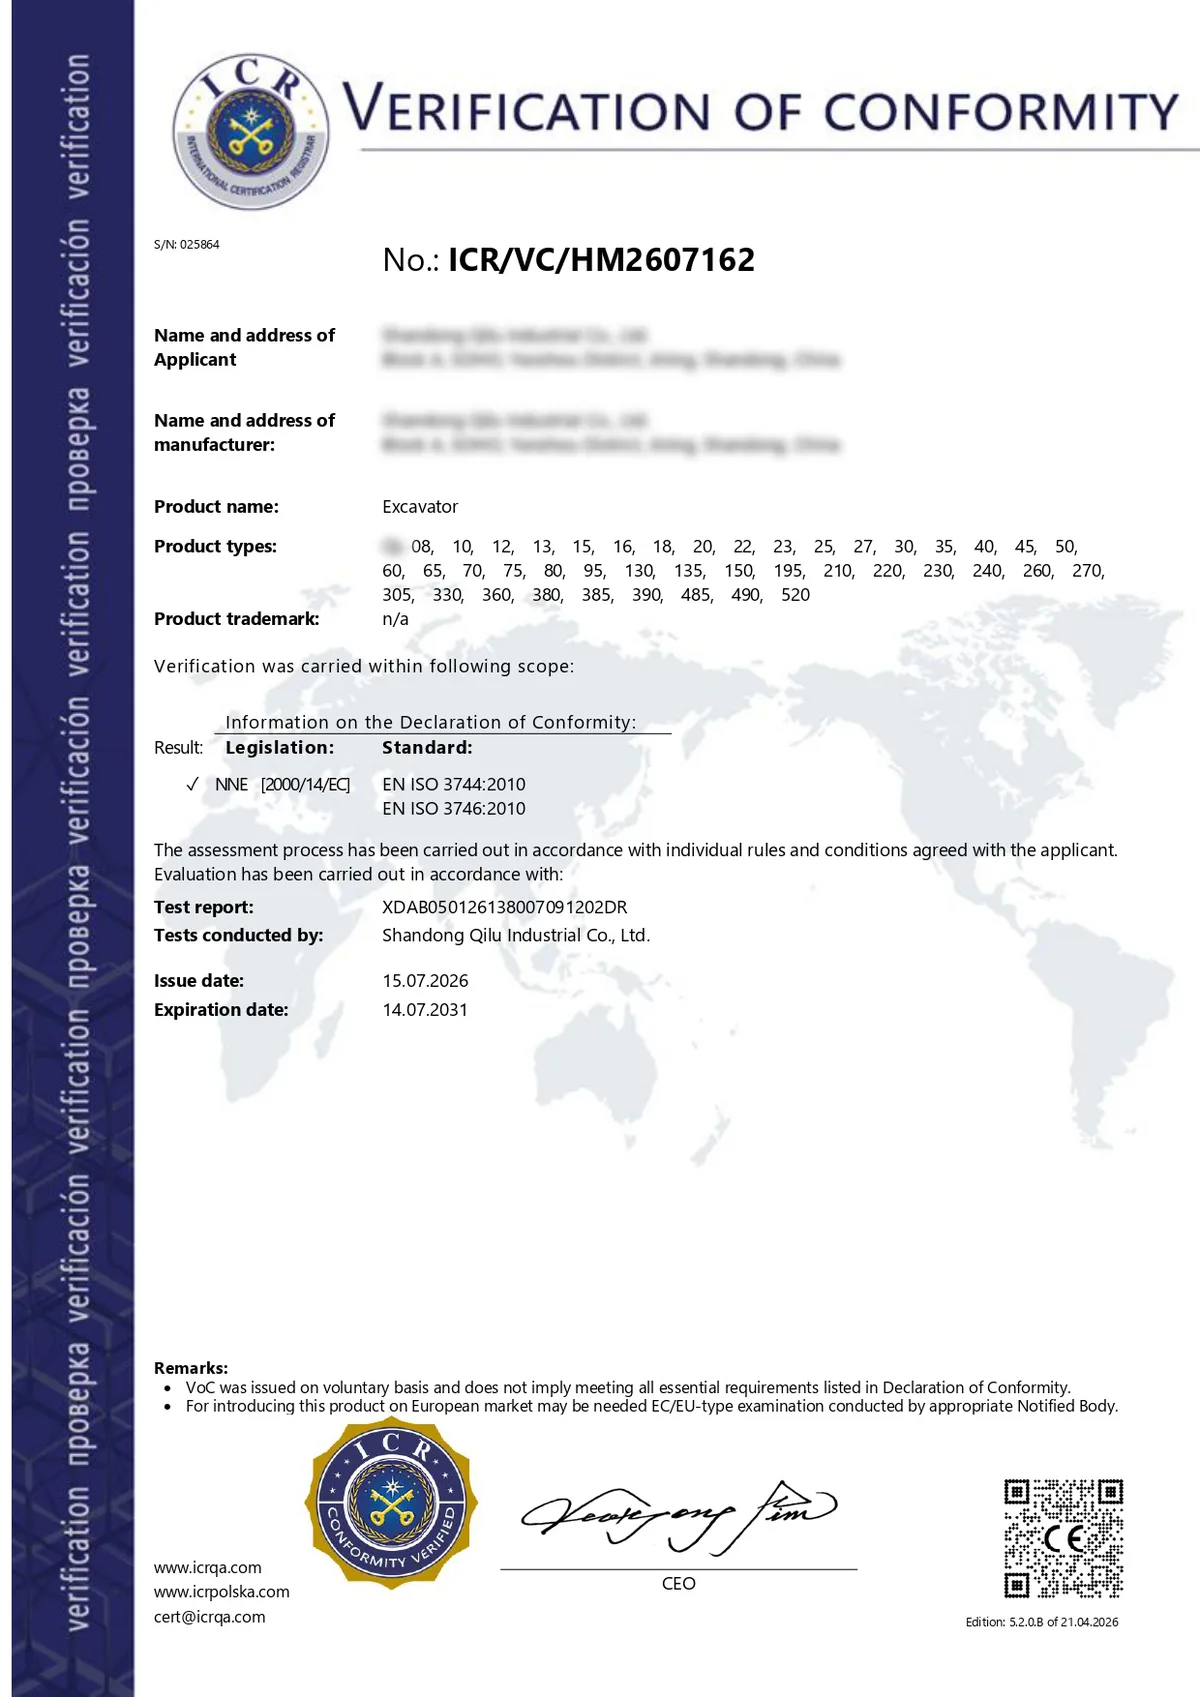
เอกสารประกอบคุณสมบัติ
ทีมงานของเราพร้อมให้คำแนะนำเกี่ยวกับรูปแบบผลิตภัณฑ์และแผนการจัดซื้อที่ดีที่สุดแก่คุณ
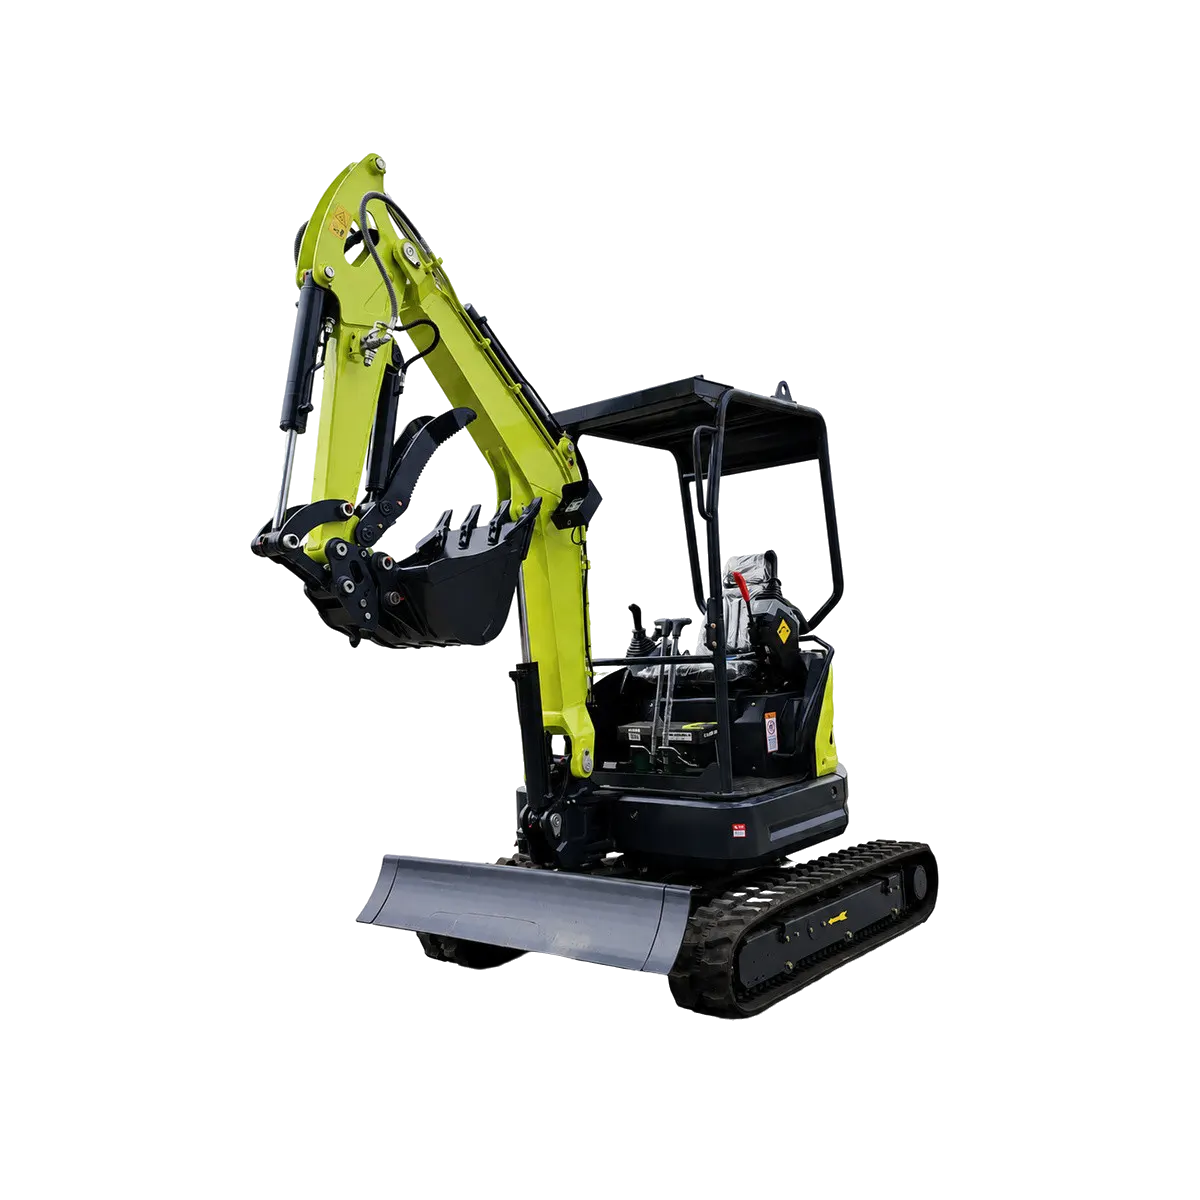
info@eascoutia.com400 158 5899มันเหมาะสำหรับการขุดท้องถิ่นการสร้างดินและร่องตื้นทำงานที่เครื่องติดตามขนาดกะทัดรัดสามารถวางตำแหน่งใกล้กับขอบการทำงานที่ตั้งใจไว้
ผู้ปฏิบัติงานที่นั่งใช้การควบคุมมือที่มองเห็นได้เพื่อประสานบูมข้อต่อกระบวยและถังผ่านการเชื่อมต่อเดือยไฮดรอลิกที่มีอยู่
ช่วงล่างที่ติดตามได้ให้การติดต่อกับพื้นกว้างในขณะที่ใบมีดด้านหน้าสามารถช่วยในการจัดลำดับวัสดุและการตั้งค่าพื้นที่ทำงานได้อย่างเป็นระเบียบ
รูปแบบที่กะทัดรัดและตัวดำเนินการที่ชัดเจนรองรับการจัดวางอย่างระมัดระวังใกล้กับถนนที่เข้าถึงพื้นที่ปลูกและพื้นผิวกลางแจ้งที่เตรียมไว้อื่นๆ
ยืนยันงานที่ตั้งใจไว้พื้นที่การเข้าถึงที่จำเป็นการกำหนดค่าที่ต้องการและเงื่อนไขพื้นดินที่เกิดขึ้นจริงเพื่อให้เครื่องสามารถจับคู่กับงานที่วางแผนไว้ได้

 คำอธิบายแบบย่อ
