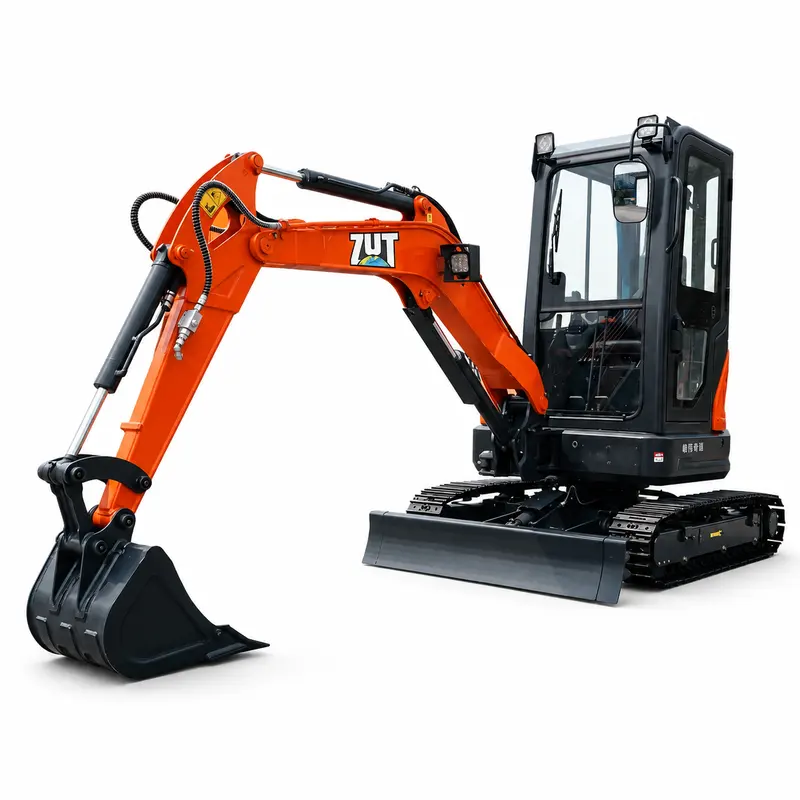
De oranje giek verbindt het bovenlichaam met de arm en tilt de bevestiging op door middel van hydraulische beweging.
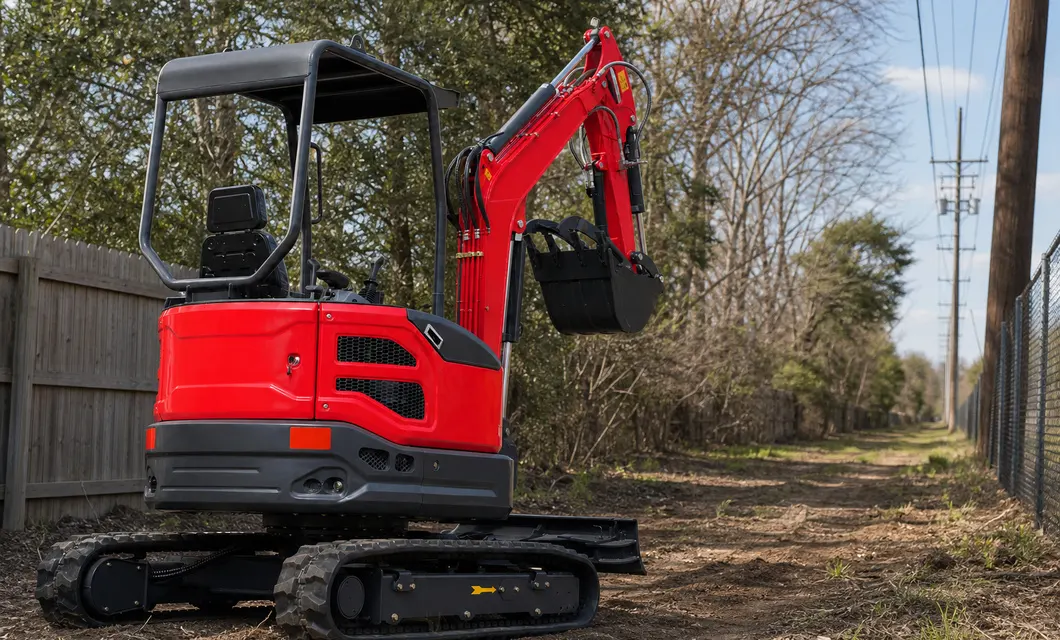
 Utility corridor opgraving


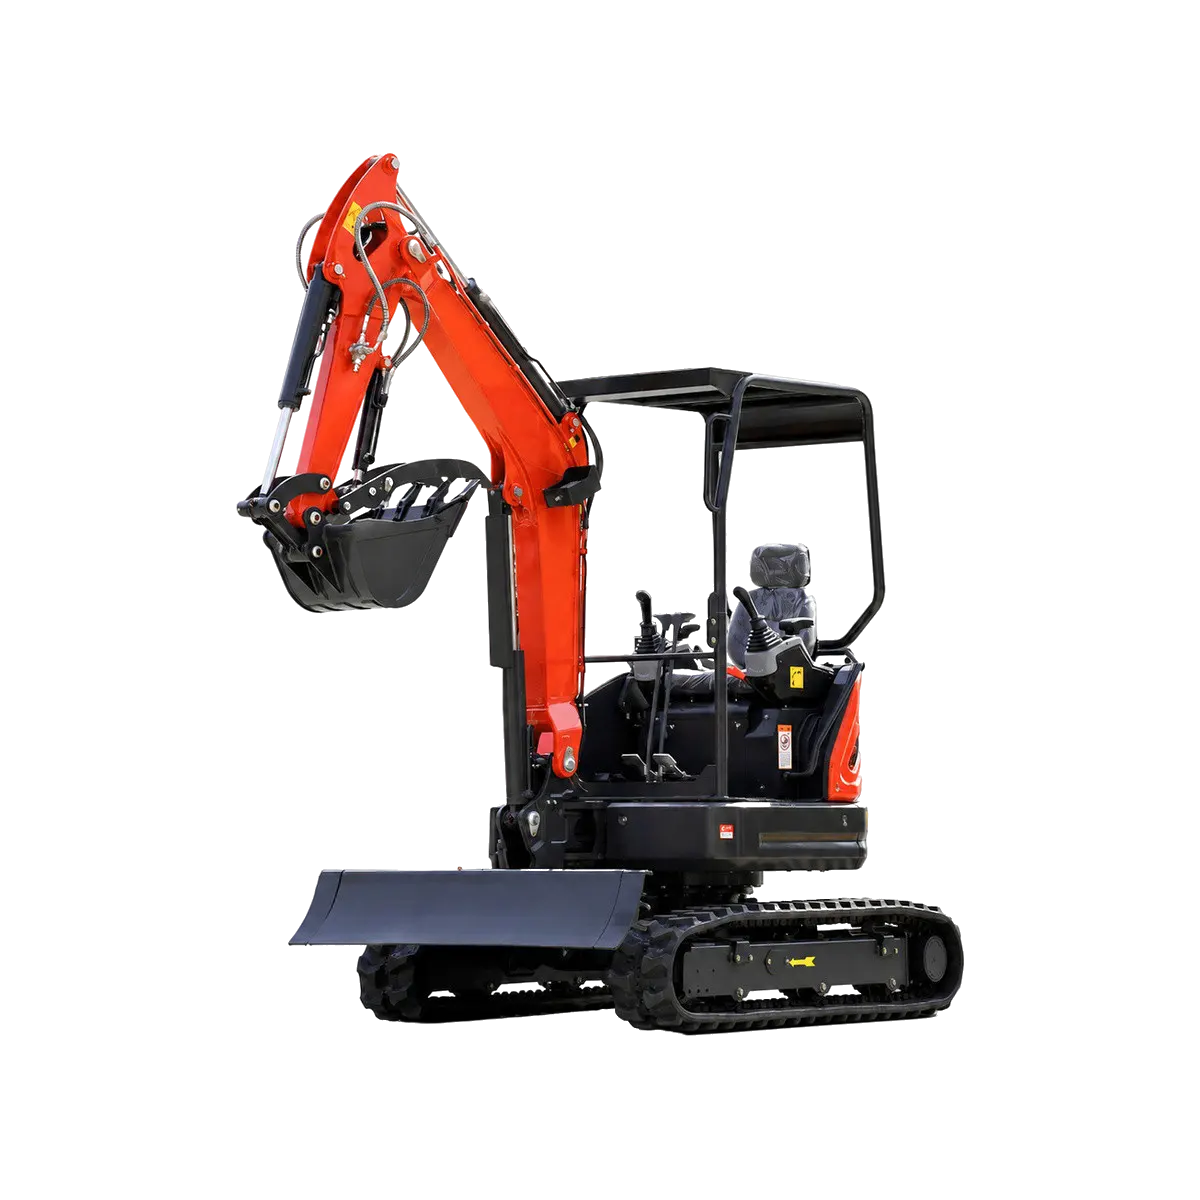
ZT20 Mini Crawler graafmachine
De vier scènes tonen de machine die drainagesleuven graaft, geplante randen vormgeeft, naast een nutsroute werkt en een ondiepe funderingsrand snijdt. Elke scène houdt de rupsgraafmachine op stabiele grond terwijl de gelede emmer direct werkt met losse grond.
 Drainage Trench Graven
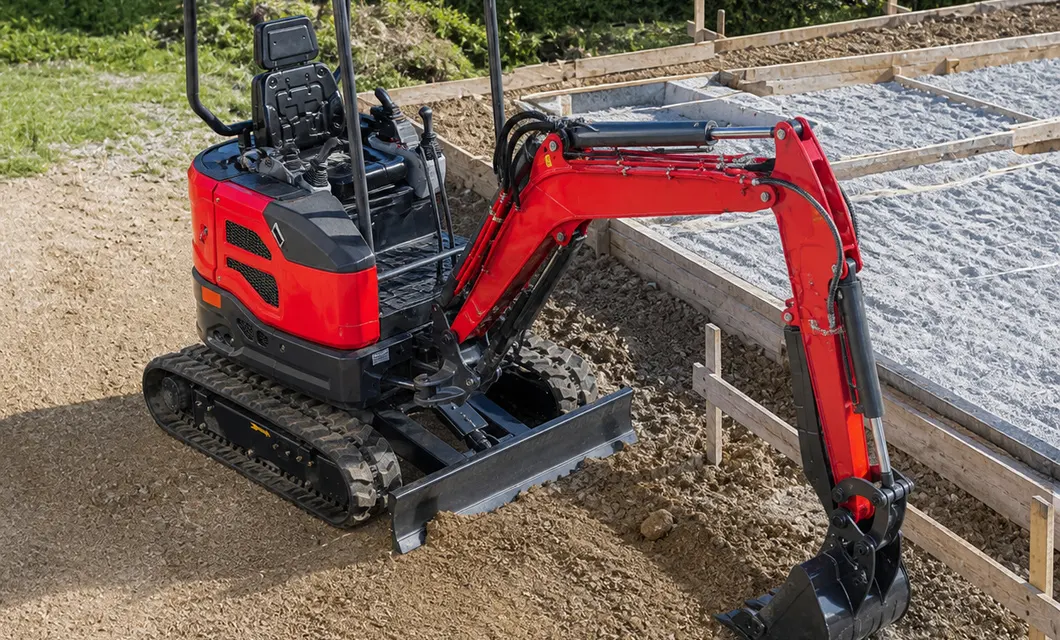 Landschapsrand vormgevenUtility corridor opgraving
 Foundation Edge CuttingDrainage Trench GravenLandschapsrand vormgeven

De oranje giek verbindt het bovenlichaam met de arm en tilt de bevestiging op door middel van hydraulische beweging.
De voorste arm strekt het graafbereik uit en brengt hydraulische kracht over op de koppeling en emmer.
De zichtbare cilinder en slangen drijven giek en armbeweging aan terwijl olie door de verbindingen wordt geleid.
De zwarte koppeling verbindt de arm en de emmer voor veilige bevestiging en efficiënte gereedschapswisselingen.
De getande emmer snijdt, verzamelt en draagt grond en geeft vervolgens schoon materiaal af.
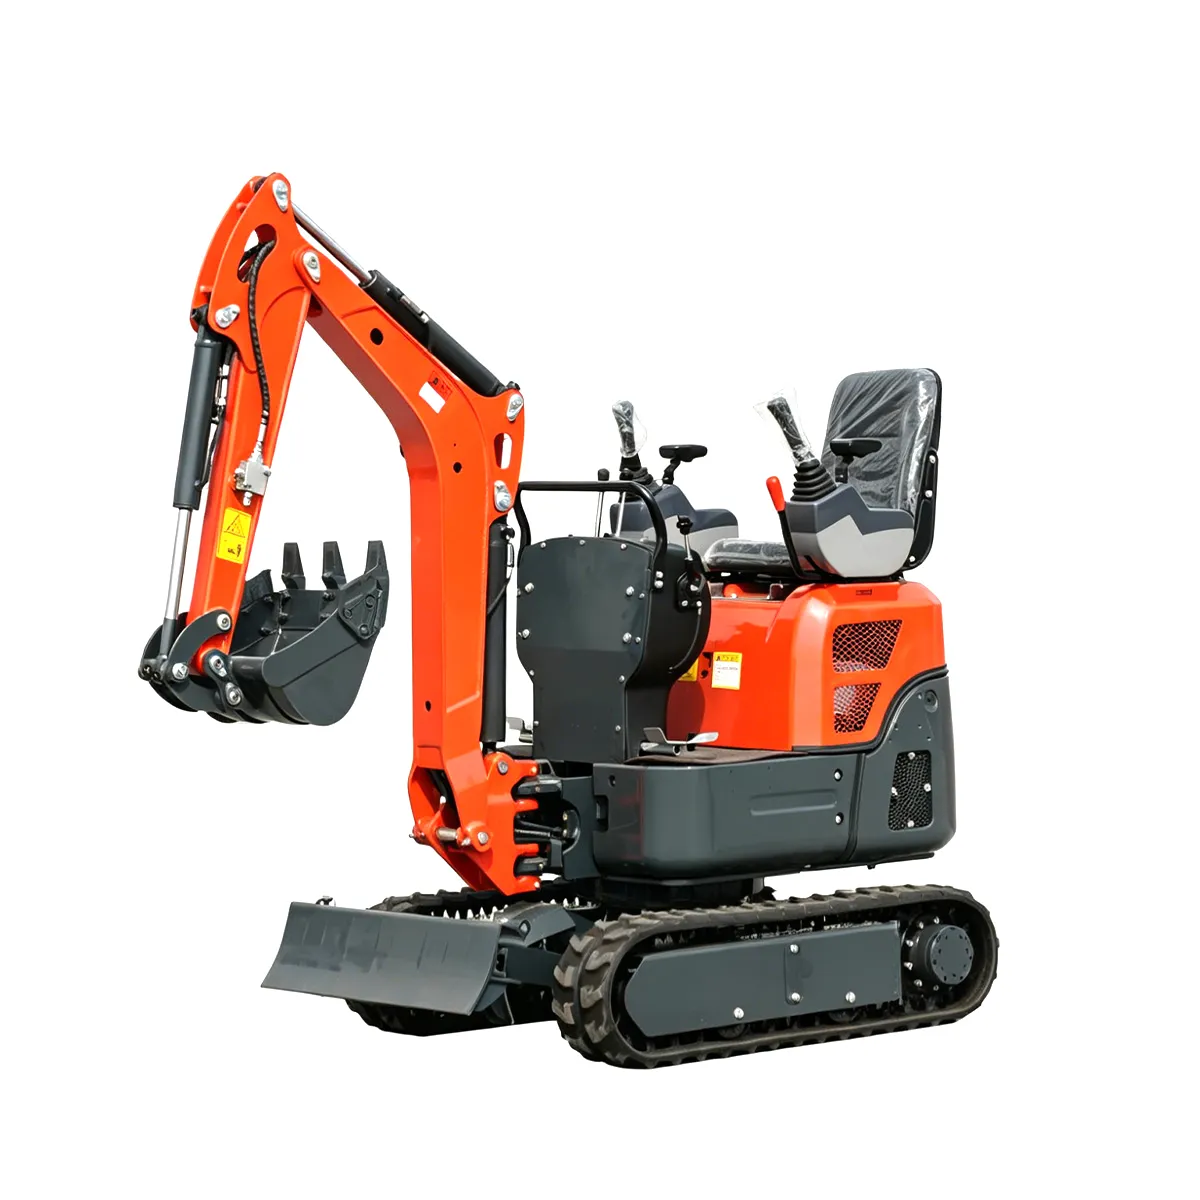
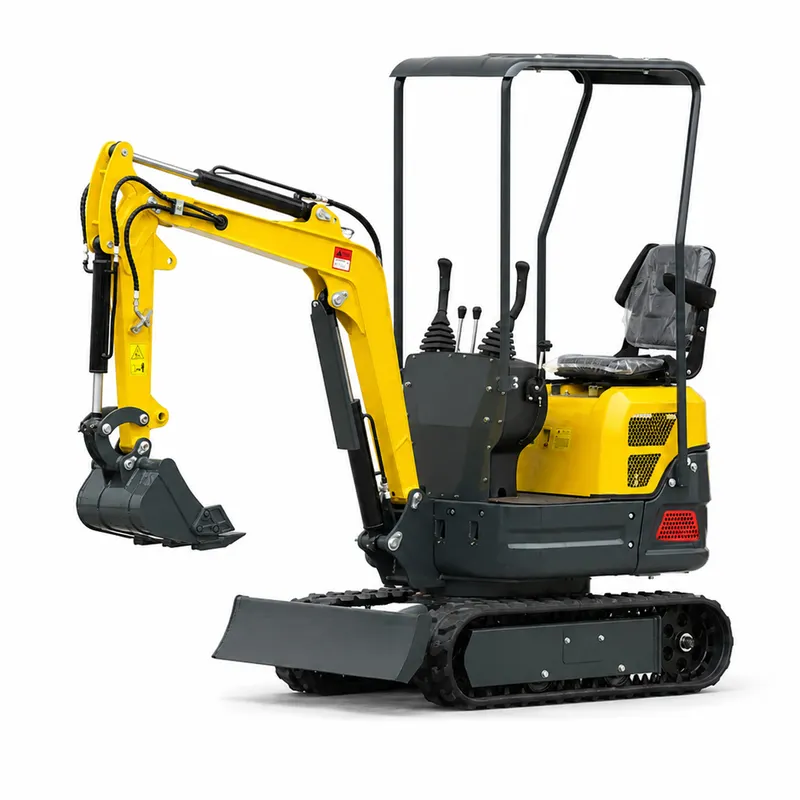
De stoel, joysticks en console geven de operator directe controle over reizen en uitgraven.
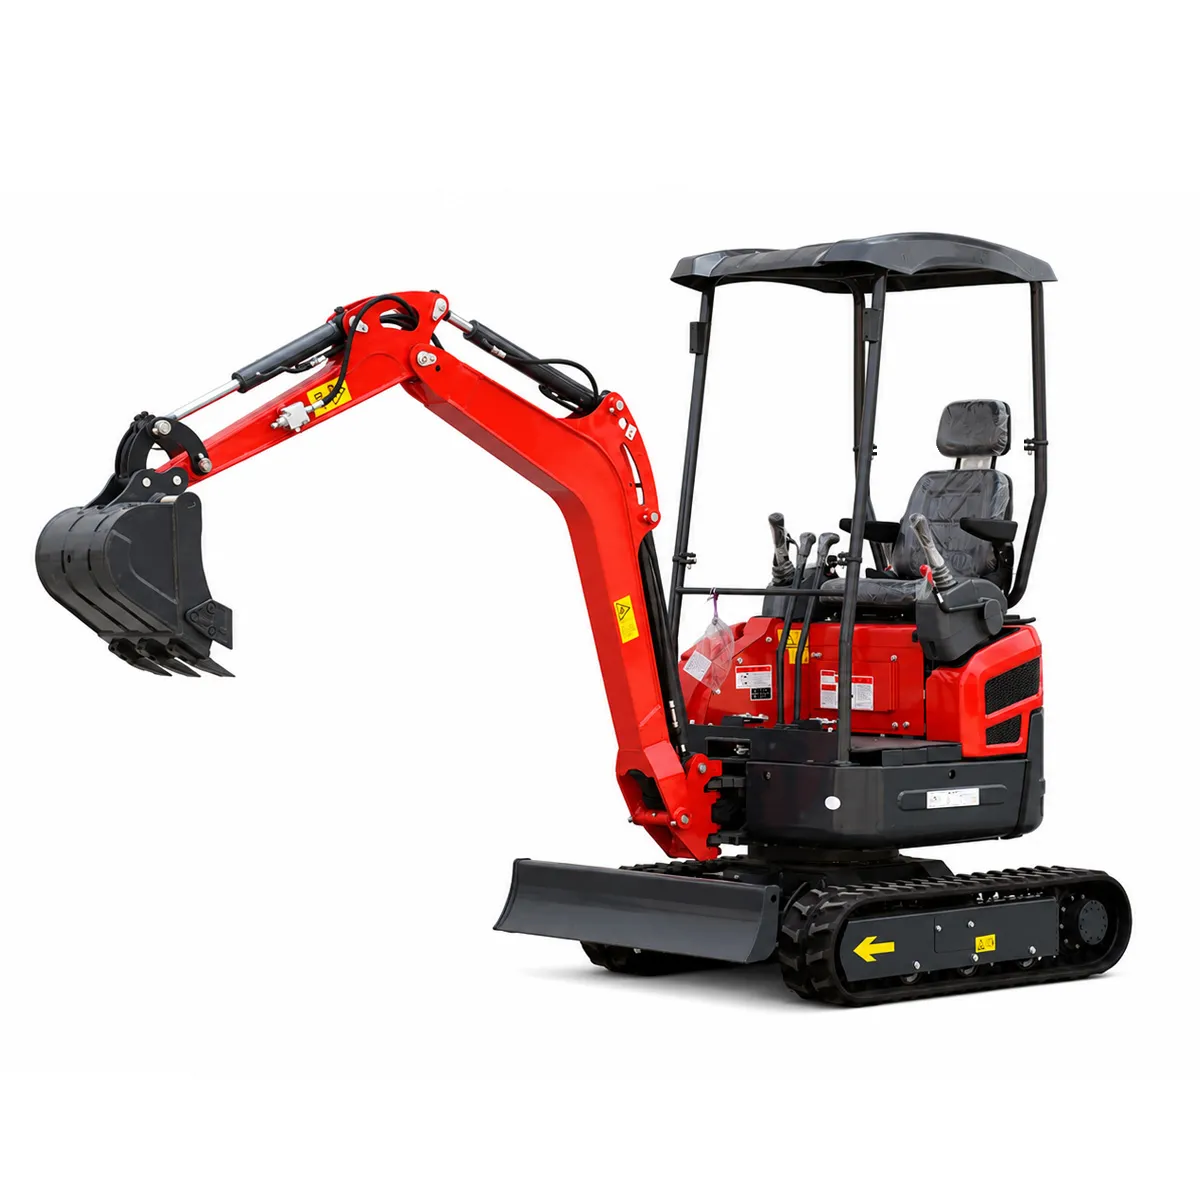
De overheadluifel omlijst het open station en zorgt voor een beschermend dak met duidelijk zicht.
Kwalificatiedocumenten
Ons team staat klaar om u te adviseren over de beste productconfiguratie en inkoopstrategie.
info@eascoutia.com400 158 5899Het is geschikt voor gelokaliseerd graven, bodemvorming en ondiepe sleuvenwerkzaamheden waarbij een compacte rupsmachine dicht bij de beoogde werkrand kan worden geplaatst.
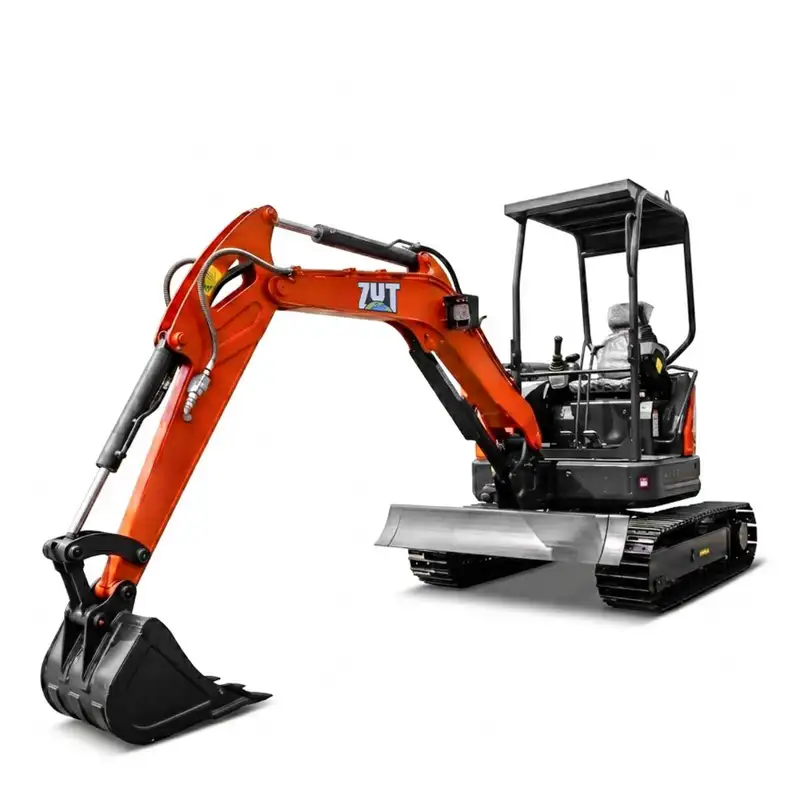
Het operatorstation gebruikt zichtbare handbedieningen om de gelede giek, de druppel en de emmer te coördineren via hun bestaande hydraulische draaiverbindingen.
Het onderstel van de rupsband zorgt voor breed grondcontact, terwijl het voorblad een ordelijke materiaalindeling en opstelling van het werkgebied kan ondersteunen.
De meegeleverde detailafbeeldingen tonen de pivotsteun, het operatorstation, de hydraulische leidingen, het dozerblad, de zwenkringvoet en de rijhendel.
Bevestig de beoogde taak, vereiste toegangsruimte, voorkeursconfiguratie en werkelijke grondomstandigheden, zodat de machine kan worden afgestemd op gepland werk.
 Beknopte uitleg