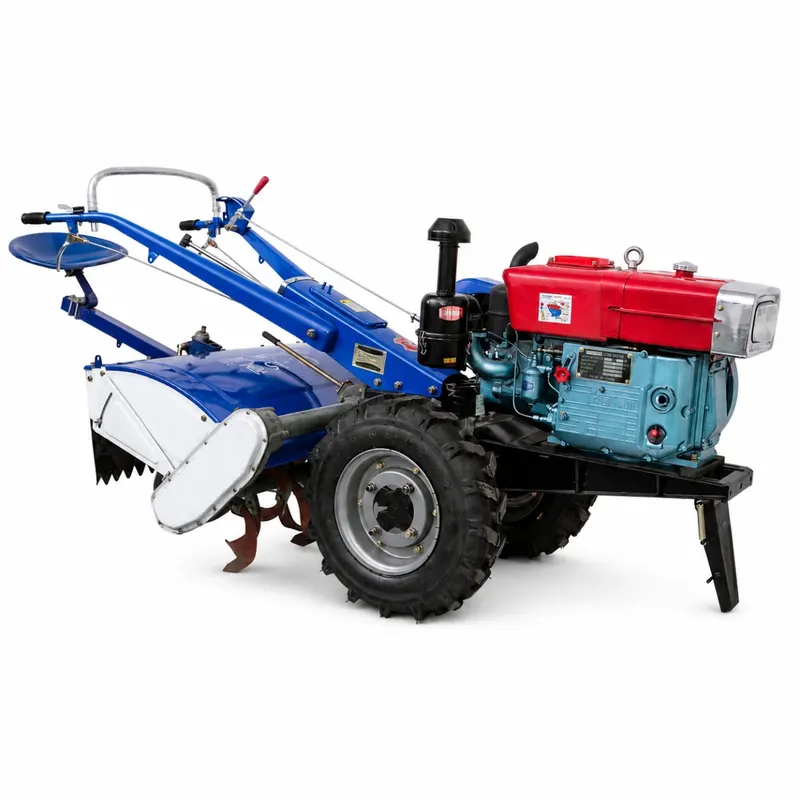
長いハンドルバーアセンブリは、後ろから誘導操作するためのハンドグリップ、レバー、および制御ケーブルを運びます。
 ヤードの取り扱い-添付前のヤードの取り扱い


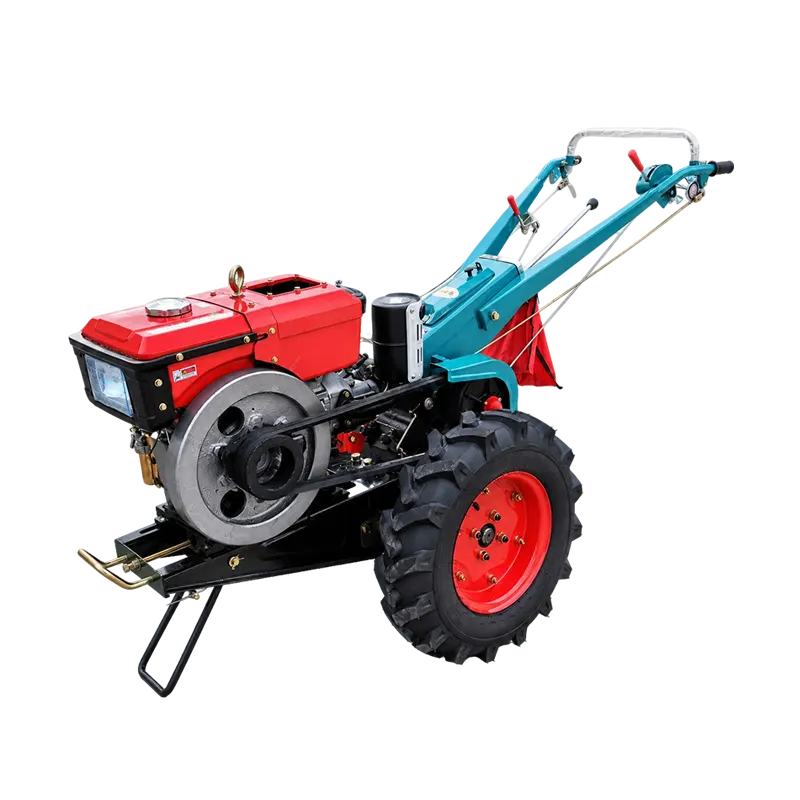
実用的な手ガイド付きフィールド操作
ウォーキングトラクターは、ハンドルバーの後ろにオペレーターが配置された、開いた土壌、庭、および列作業の設定で提示されます。そのエンジン駆動のシャーシ、2つのトレッドホイール、可視ベルトドライブ、およびリアインフォームマウントは、簡単な作業配置を形成します。目的のサイトの実装、ルート、土壌状態、および安全なクリアランスを確認します。
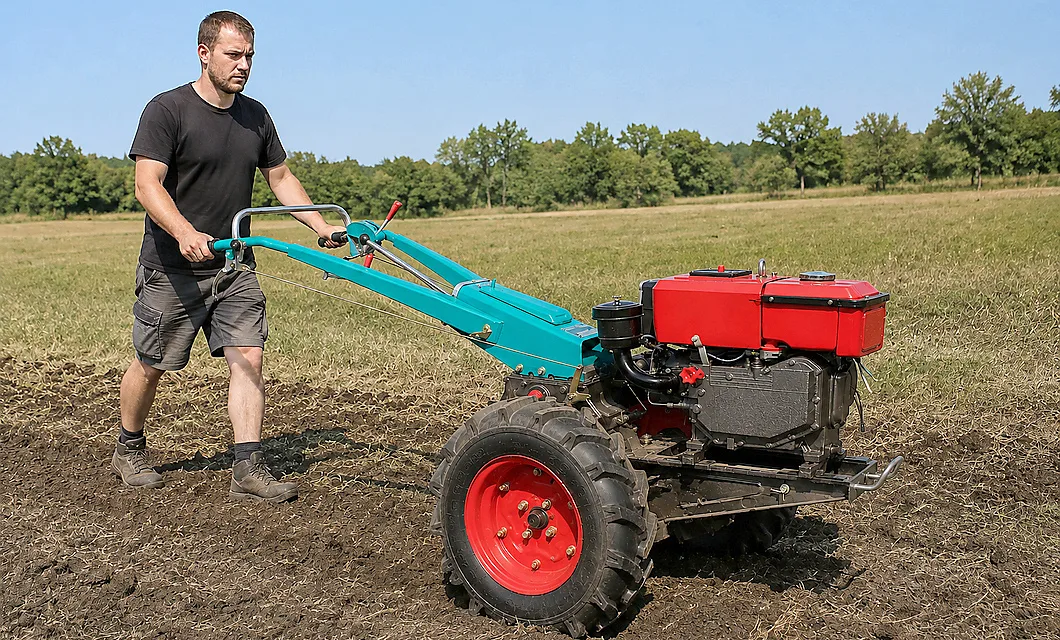 オープン土壌ルート-オープン土壌ルートの准备
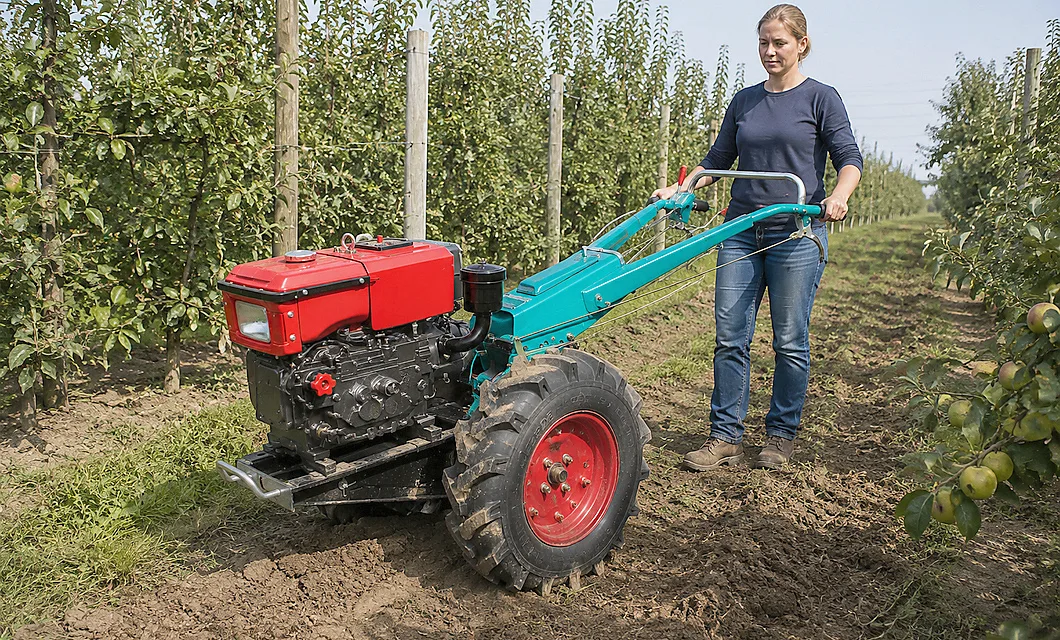 フィールドロウワーク-後ろからのフィールドロウ栽培ヤードの取り扱い-添付前のヤードの取り扱い
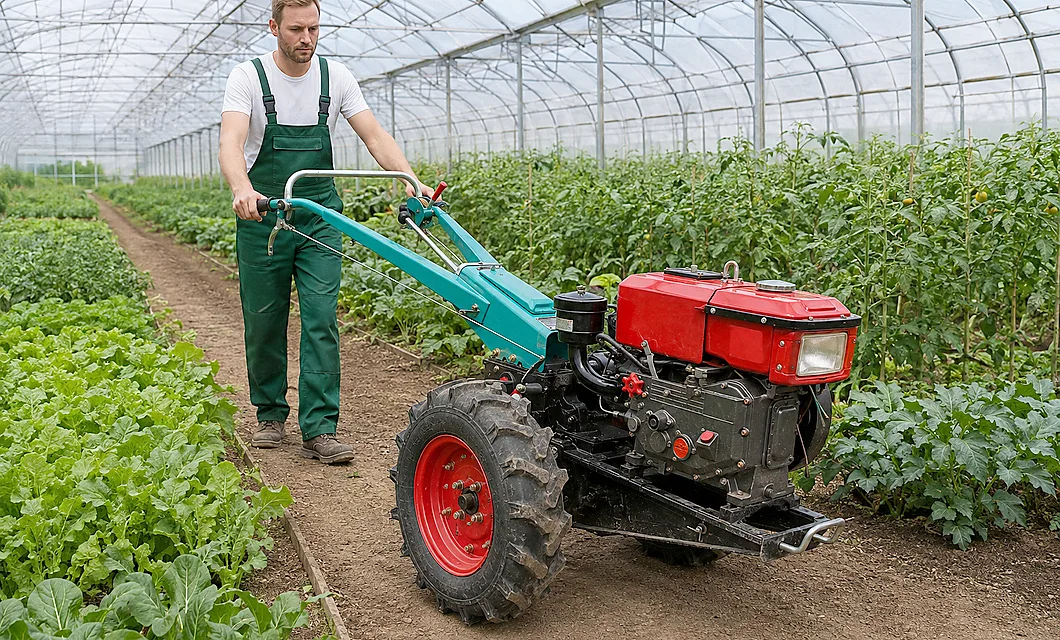 リア取り付け-操作前のリア取り付けチェックオープン土壌ルート-オープン土壌ルートの准备フィールドロウワーク-後ろからのフィールドロウ栽培

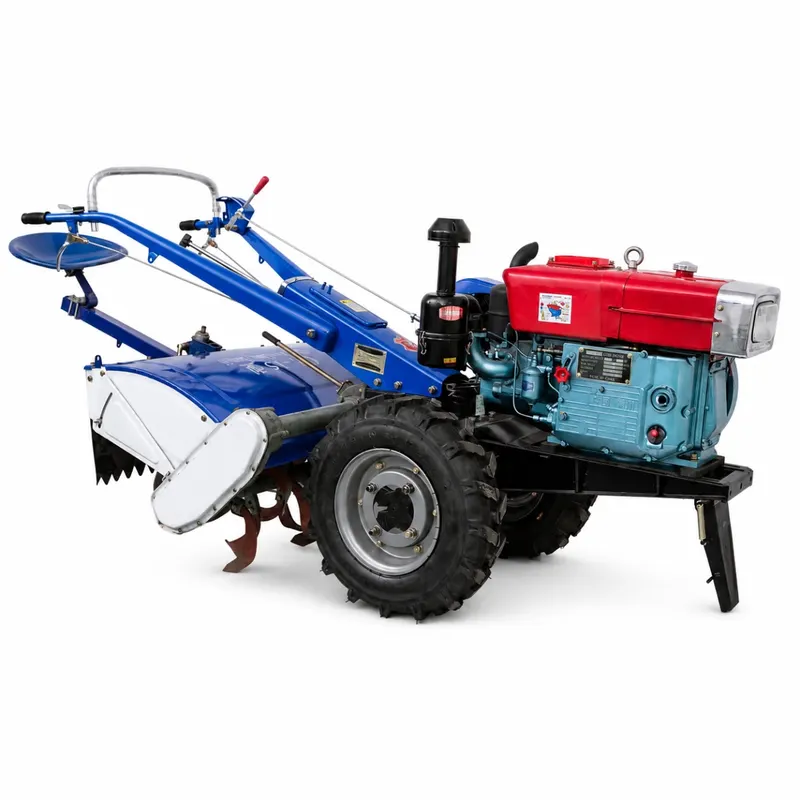
長いハンドルバーアセンブリは、後ろから誘導操作するためのハンドグリップ、レバー、および制御ケーブルを運びます。
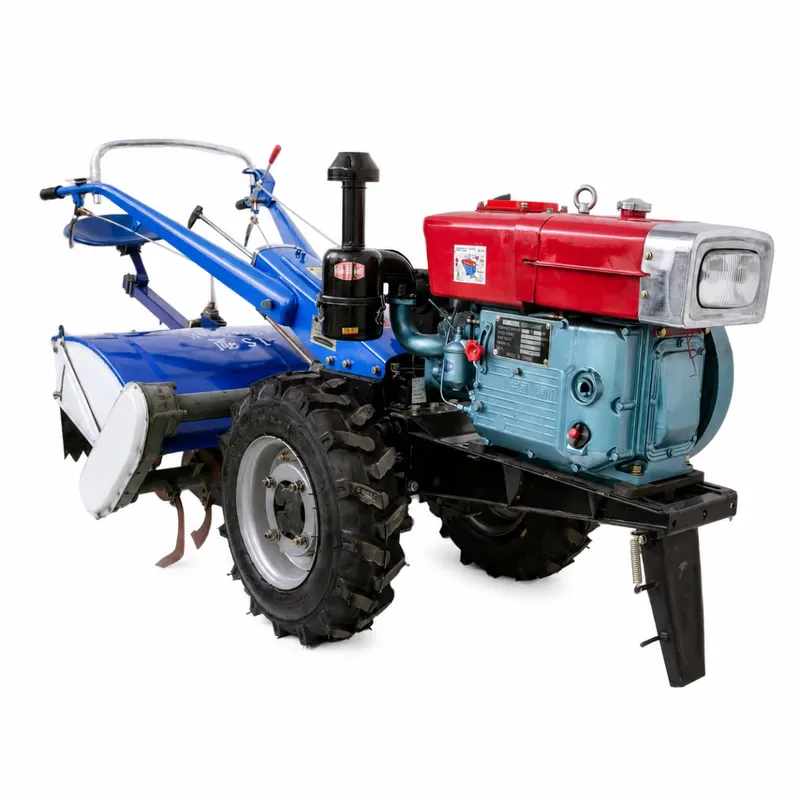
上部エンジンとタンクモジュールは、シャーシの前に取り付けられたパワーユニットと燃料貯蔵を提供します。
エンジン本体はクランクケースと目に見えるサービスポイントを囲み、トラクターの主な駆動源を形成します。
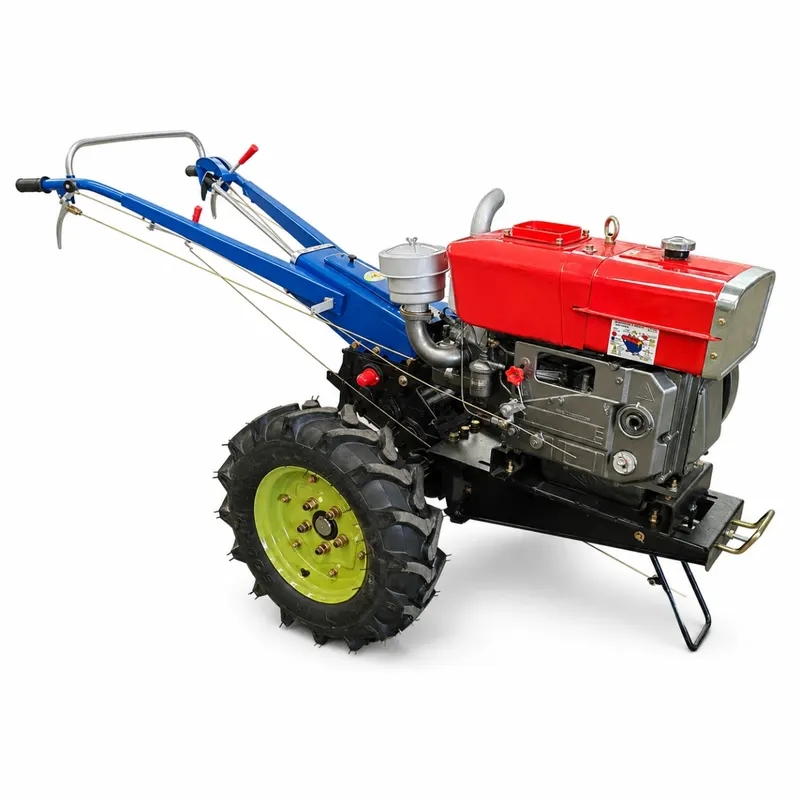
露出したプーリーとベルトセットは、サービスのためにアクセス可能なままで、エンジンの回転をトランスミッションに向けて伝達します。
黒いギアックスアックスシャーシは、1つの構造ベースでドライブライン、ホイールアクスル、およびリアインプリメント接続をサポートします。
左トレッドのホイールは車軸に取り付けられ、安定した手での移動のために地面との接触を提供します。
右のトレッドホイールは車軸に取り付けられ、反対側のホイールと連携してトラクターの動きのバランスを保ちます。
現在の画像は、前方エンジン、2つの踏まれた車輪、ケーブルコントロール、および後部取り付けフレームを備えた手動誘導トラクタープラットフォームを示しています。正確な添付ファイルは別々に確認する必要があります。
マシンはリアハンドルバーから案内されます。オペレーターは両手を目に見えるコントロールの近くに保ち、準備されたルートに沿ってトラクターの後ろを歩きます。
写真のプーリーとベルトのセクションは、エンジンからトランスミッションとホイールアクスルに向かっています。数値ドライブ比、速度、または出力データは提供されません。
開いた土壌、畑の列、農場の庭、およびアタッチメントの準備は、提供された画像によってサポートされる保守的な設定です。地元の土壌とクリアランス条件を確認します。
購入または使用する前に、専用モデルフィールドを確認し、接続、ルート幅、土壌状態、管理、および処理計画を実装します。
 簡易説明