Le grappin noir est l'outil de travail frontal montré sur l'image blanche pour la manutention contrôlée du matériel.
 Dégagement de débris d'orage de bord de la route


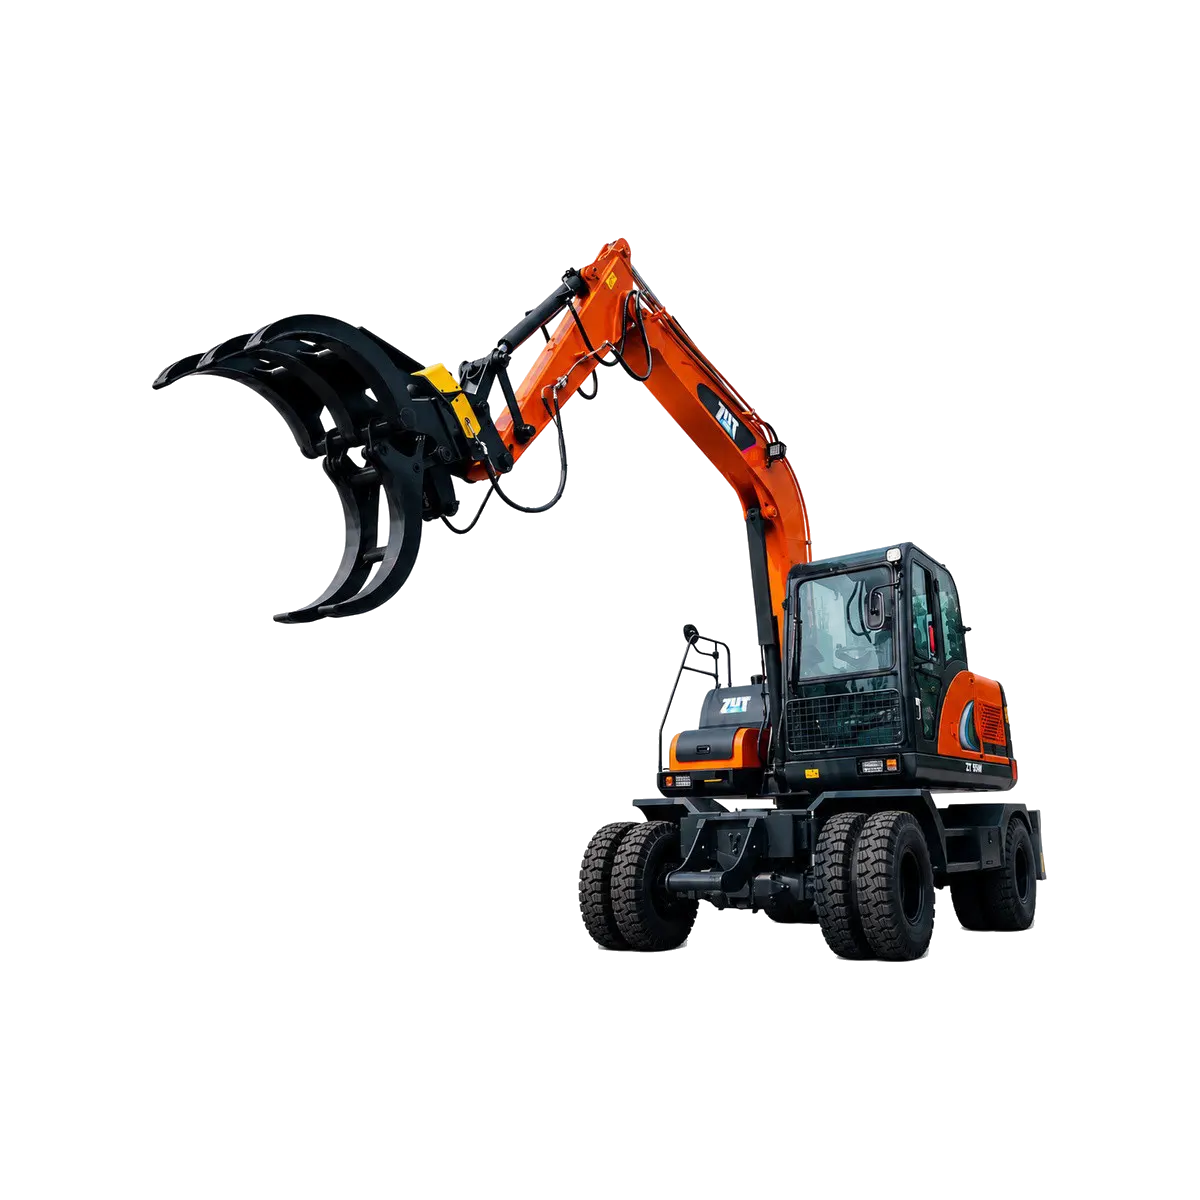
Excavatrice à roues de ZT95W
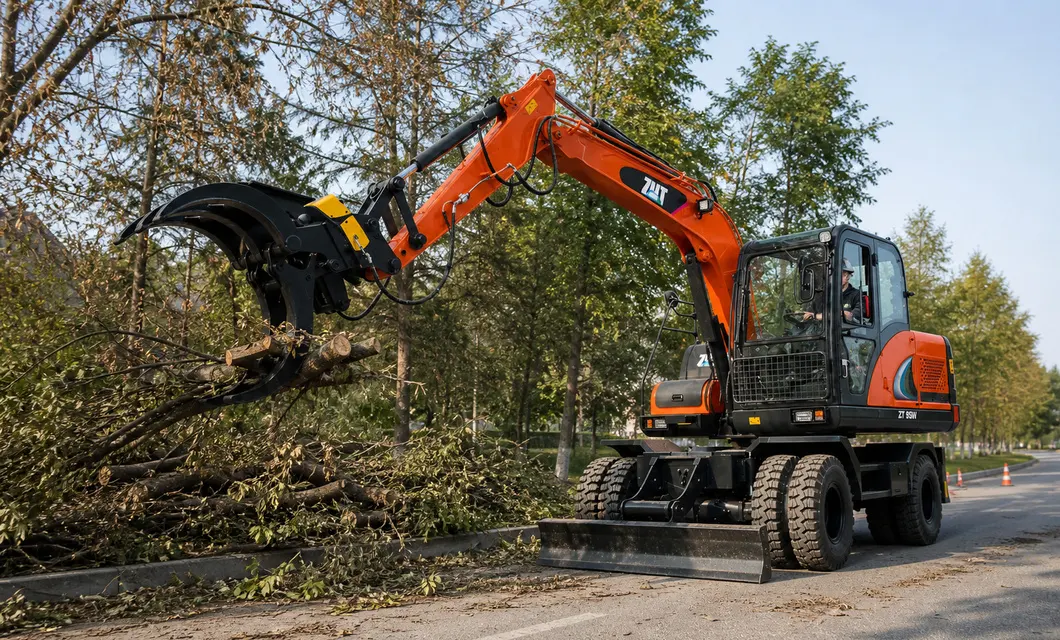
Les applications illustrées montrent une manipulation contrôlée du bois coupé dans des chantiers organisés, des zones de chargement adjacentes à la remorque, des zones de dégagement en bordure de route et des pistes d'accès à la forêt. L'opérateur assis travaille à partir de la cabine fermée tandis que le grappin tient des journaux groupés pour un placement prudent. Le châssis à roues, la lame avant et le bras articulé soutiennent le positionnement stable sur le sol préparé.
 Tri organisé de grappin de bois
 Chargement contrôlé de bois de remorqueDégagement de débris d'orage de bord de la route
 Placement de pile de rondins de voie forestièreTri organisé de grappin de boisChargement contrôlé de bois de remorque
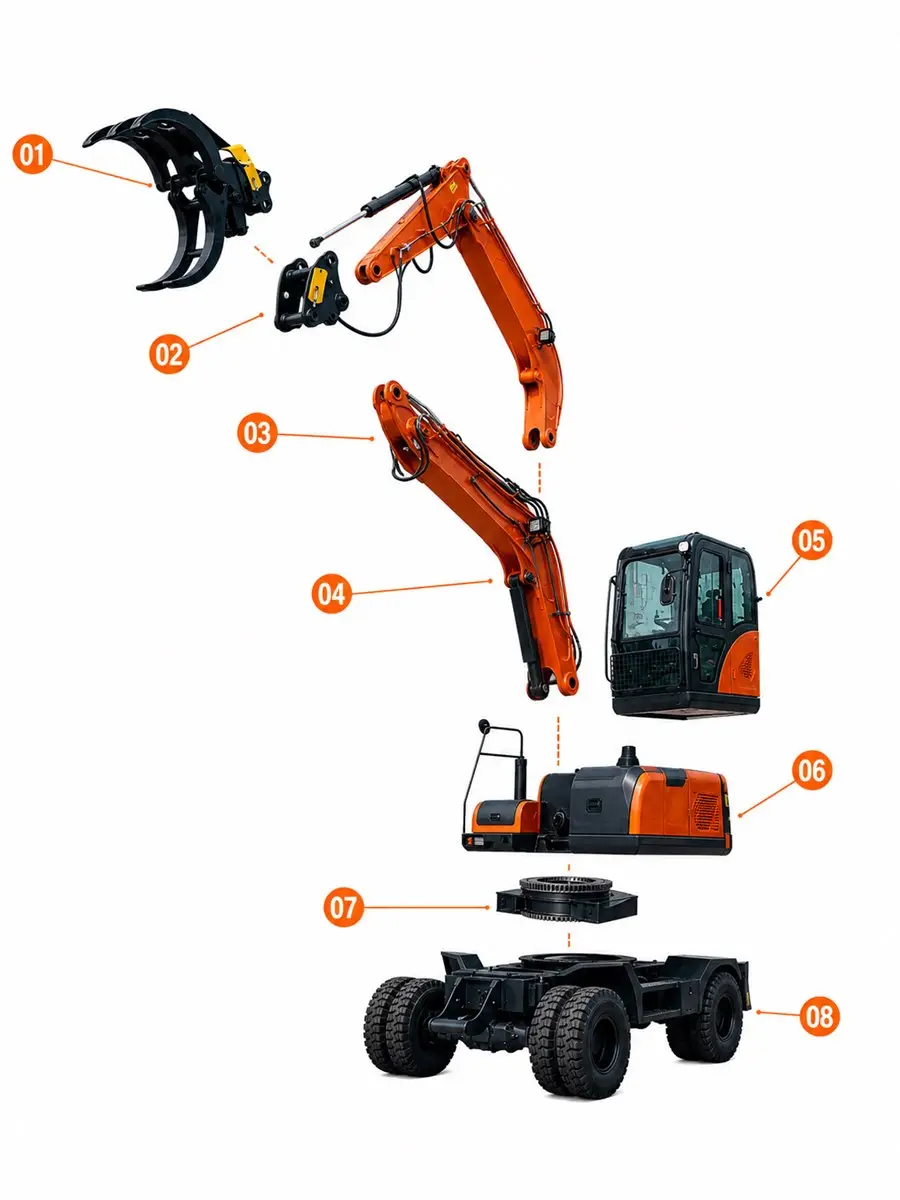
Le grappin noir est l'outil de travail frontal montré sur l'image blanche pour la manutention contrôlée du matériel.
Le coupleur et la tringlerie relient le grappin au bras et transfèrent le mouvement hydraulique commandé.
La section de bras s'étend de la flèche au coupleur à travers le chemin de pivot et de tuyau visible.
Le boom porte les cylindres et les tuyaux évidents qui commandent la portée et le mouvement de levage.
La cabine incluse fournit la position d'opération protégée et les commandes évidentes de machine.
Le boîtier arrière contient le couvercle supérieur de la machine visible et équilibre l'équipement de travail avant.
L'anneau d'orientation soutient le corps supérieur et permet une rotation contrôlée au-dessus du châssis en marche.
Documents de qualification
Notre équipe est prête à vous conseiller sur la configuration produit et le plan d'approvisionnement les plus adaptés.
info@eascoutia.com400 158 5899Le grappin à grumes installé est représenté tenant du bois groupé pour le tri contrôlé, le placement de la zone de chargement et le travail de dédouanement des matériaux en bordure de route.
La lame avant, le châssis à quatre roues et le contact au sol visible soutiennent un positionnement stable tandis que le bras articulé est utilisé pour une portée contrôlée.
L'opérateur est positionné dans la cabine fermée, en utilisant la zone de travail assise et les commandes indiquées dans les images confirmées du produit.
Le grappin se ferme autour des rondins groupés, permettant à l'opérateur de soulever et de placer le matériel avec une zone de travail claire et un mouvement contrôlé du bras.
Préparez une zone de travail ferme et claire avec de la place pour la machine complète, son bras articulé, la portée du grappin et le placement ordonné du matériel.
 Explication simplifiée